
基于解耦规划与轨迹协调的社会一致性多机器人导航
Socially Consistent Multi-Robot Navigation Using Decoupled Planning and Trajectory Coordination
📝 TLDR
移动机器人在人类密集环境中部署,需要导航兼具安全性、效率与社交一致性。现有短视距人类感知规划缺乏长期行为一致性机制,导致局部反应式移动、可预测性差。本文提出部分去中心化框架,将全局路径规划与轨迹协调解耦:通过修改A*算法嵌入宏观社交规范成本,多机共享路径协作构建社交图保证一致性;并利用社会约束路径的结构将多机轨迹协调建模为混合整数凸规划,高效计算无冲突轨迹。该方法在路径规划阶段强制社交一致性,显著简化了多机器人协调的复杂度,可扩展到大规模车队和动态任务分配。
🧭 速览
现有短视距人类感知规划缺乏长期行为一致性机制,局部规划器负担过重,产生局部反应式、不可预测的运动,损害人类舒适度与接受度。
采用部分去中心化框架,将全局路径规划与轨迹协调解耦;用修改的A*规划器嵌入社交成本,共享路径构建社交图,并将多机轨迹协调建模为混合整数凸规划。
实验表明,所生成路径具有可预测的社交合规性,混合整数凸规划能高效计算大规模机器人编队的无冲突轨迹,并支持动态任务分配。
在路径规划阶段强制社交一致性可产生可预测的合规行为,同时显著简化多机轨迹协调问题,为长期一致性的人机共享环境导航提供可行方案。
🆚 方法对比
Modified A* Planner (社交规范嵌入A*)
- 在代价函数中嵌入宏观社交规范
- 支持共享社交图减少后续规划开销
- 生成跨长时域可预测的路径
- 兼容不同社交约定可扩展性强
- 社交规范非通用,受地区文化限制
- 依赖共享通信,离线场景受限
- 牺牲最短路径以换取一致性
Social Graph (社交图)
- 多机器人协同构建共享路径集
- 强化路径一致性提升可预测性
- 减少重复规划计算量
- 为轨迹协调提供结构化冲突点
- 依赖持续通信和共享机制
- 初始图构建阶段缺乏路径共识
- 图结构改变时需全局重新同步
Mixed-Integer Convex Program (混合整数凸规划)
- 将协调问题转化为可高效求解的凸优化
- 变量随冲突点增长而非路径长度
- 支持大规模车队扩展
- 支持动态任务分配与顺序求解
- 本质仍是NP-hard,求解仍耗时长
- 依赖离散冲突点的精确建模
- 对环境动态性建模能力有限
Partially Decentralized Framework (部分去中心化框架)
- 解耦全局路径与轨迹协调降低复杂度
- 兼顾去中心化灵活性与一致性
- 全局规划减轻局部规划器负担
- 为人类提供可预期的机器人行为
- 部分去中心化带来通信协调开销
- 依赖明确的社交规范先验建模
- 在高度动态环境中适应性待验证
Local Planner-based Methods (局部规划器方法)
- 短时域反应迅速适合即时避障
- 实现简单部署门槛低
- 缺乏长时域社交一致性机制
- 使局部规划器负担过重
- 路径在长距离上可能显得混乱
- 未能编码地图级社交约定
作者提出的部分去中心化框架通过解耦全局路径规划(改进A*+社交图)与轨迹协调(混合整数凸规划),相比仅依赖局部规划器的现有方法,在长时域可预测性与大规模车队可扩展性上具有显著优势,但以牺牲最短路径和增加通信开销为代价。
🔬 深度抽取
深度抽取提供:指标/数据集/算力需求/局限性/可复现性评分
📊 论文图表(共 17 张)
展开查看 17 张图
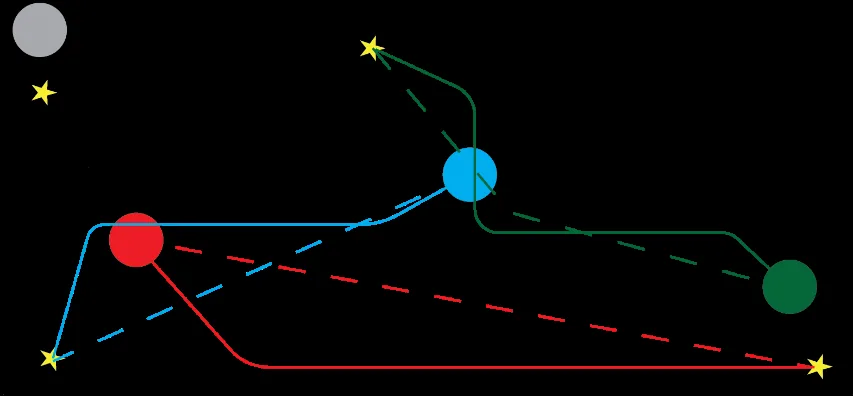
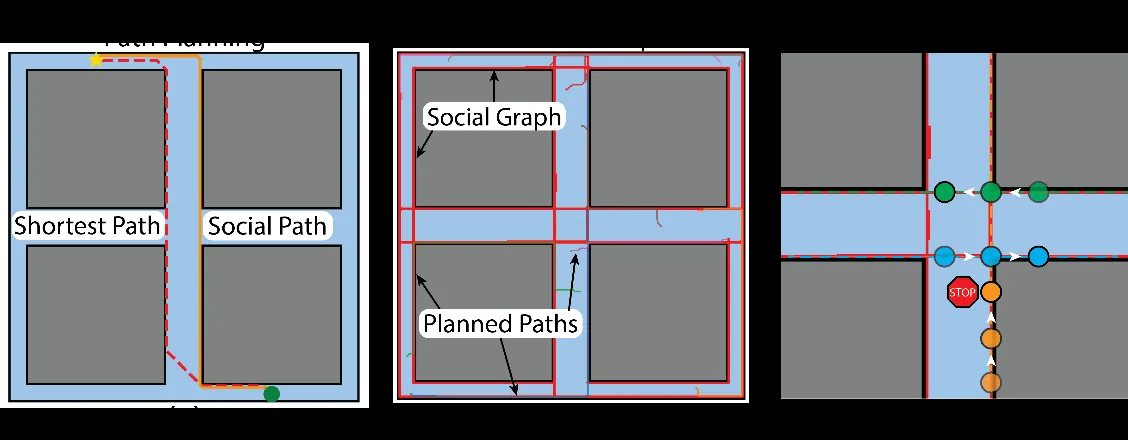
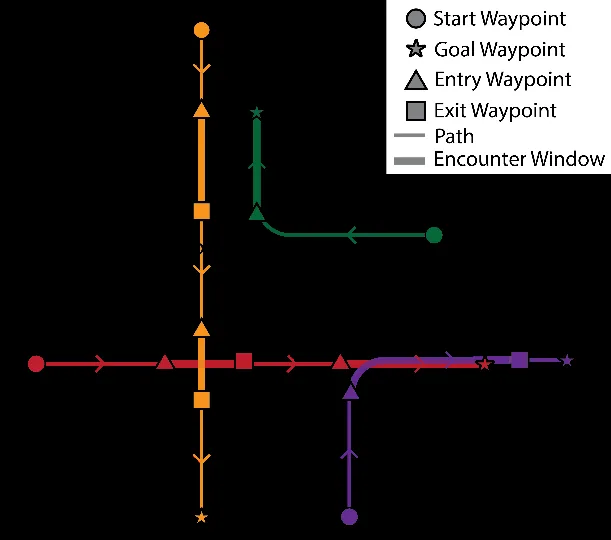
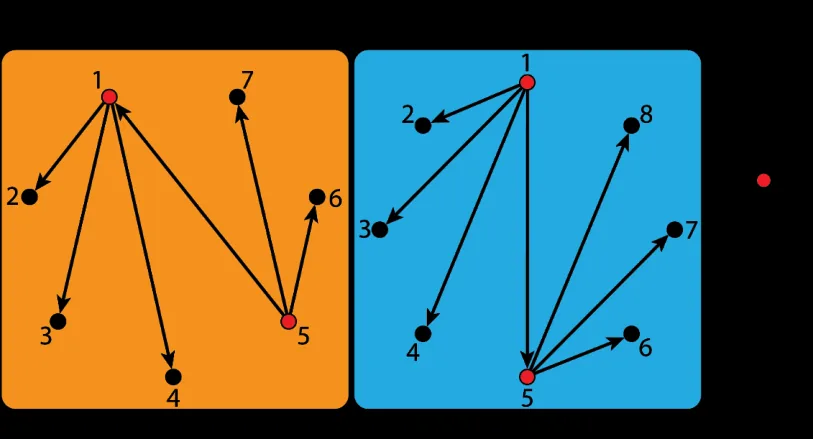
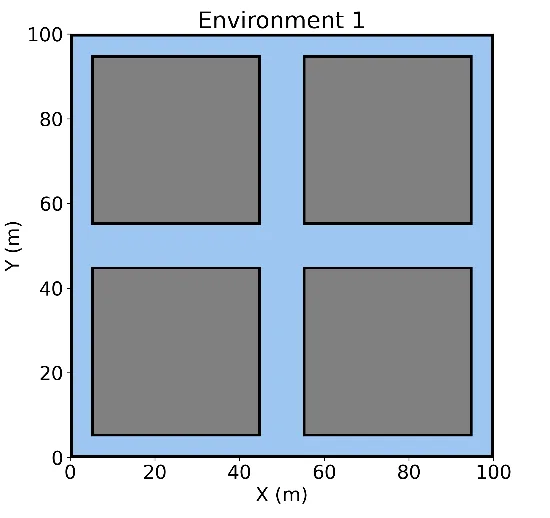
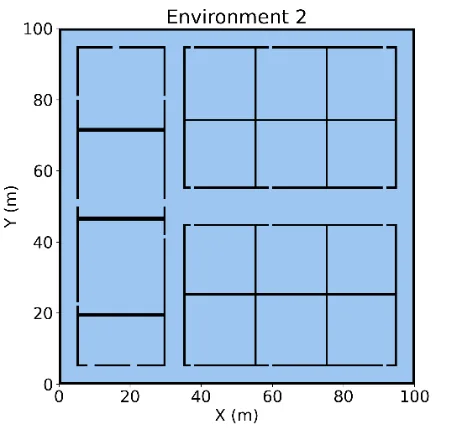
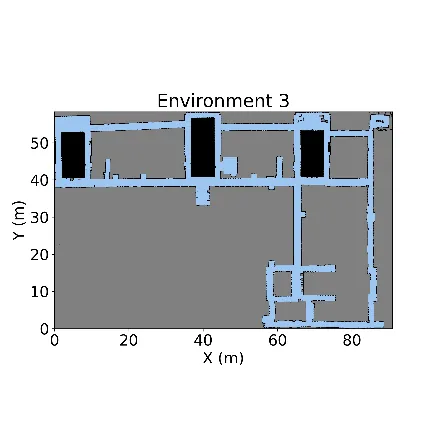
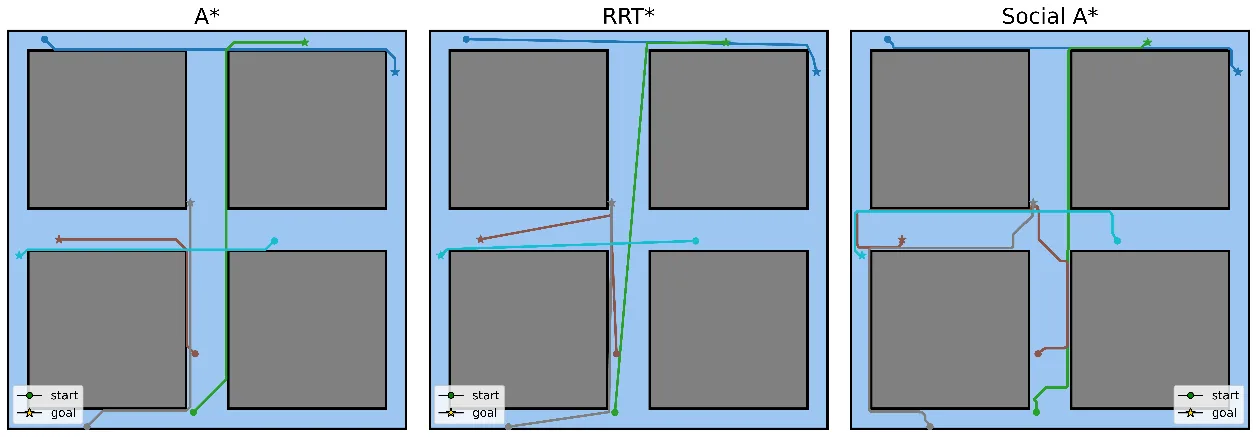
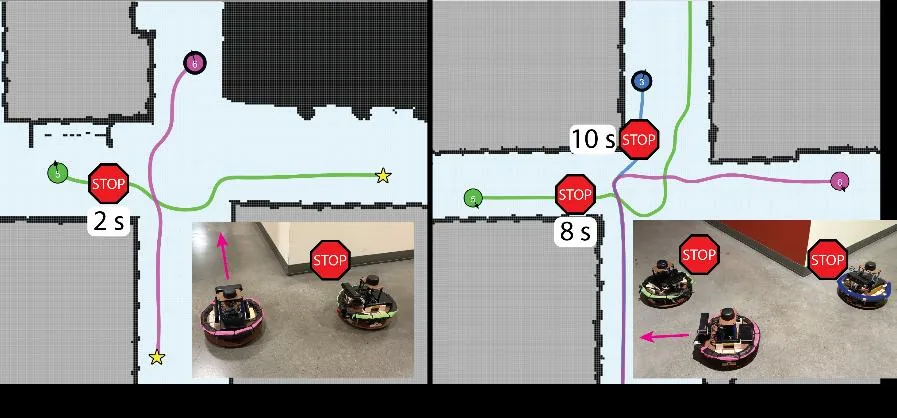
TL;DR
这篇论文针对多机器人在人类密集环境中的社会一致导航问题,提出将全局路径规划与轨迹协调解耦的框架:通过修改 A* 算法嵌入宏观社交规范成本,并利用多机共享路径构建社会图强化一致性,最后将轨迹协调建模为混合整数凸规划高效求解。实验表明在规划阶段强制社会一致性不仅能产生可预测的路径,还能显著简化后续的多机器人协调问题。
研究背景与动机
随着移动机器人逐渐进入医院、商场、办公园区等人类密集场所,单纯的避障与效率优化已无法满足实际需求。人类对机器人行为的「舒适感」与「可接受度」很大程度上取决于机器人能否遵循隐性的社会规范——例如靠右行走、在狭窄通道主动让行、在人群中保持适当间距等。这些规范并非硬性物理约束,而是人们在长期社会交往中形成的隐性约定,机器人需要具备感知并遵从这些规范的能力。
然而,现有研究大多聚焦于短期或局部的人本规划(human-aware planning),即在有限视野内根据附近的人类运动状态做出实时反应。这类方法虽然在单机器人场景下能够工作,但在多机器人协同环境中暴露出一个根本性缺陷:缺乏确保长期行为一致性的机制。当每台机器人都依赖局部传感器和短期规划做出决策时,它们倾向于采取反应式的移动策略——遇到障碍就绕、遇到冲突就停——这种模式虽然在物理上可以避免碰撞,却会导致路径频繁变化、运动轨迹缺乏可预测性。对于环境中的人类而言,机器人的忽左忽右、走走停停会引发困惑与不安,严重时甚至导致人类刻意回避机器人或拒绝其存在。
这篇论文的核心洞察正在于此:如果能够在全局路径规划的早期阶段就引入社会一致性的约束,使所有机器人从一开始就「选择相同的路」,那么后续的轨迹协调问题就会被大幅简化——原本需要复杂在线协商才能解决的冲突,将在规划层面被自然消解。
方法
论文方法的核心是一个部分去中心化框架,其关键设计在于将全局路径规划与轨迹协调两个环节解耦处理,使各自在最擅长的层面发挥作用。
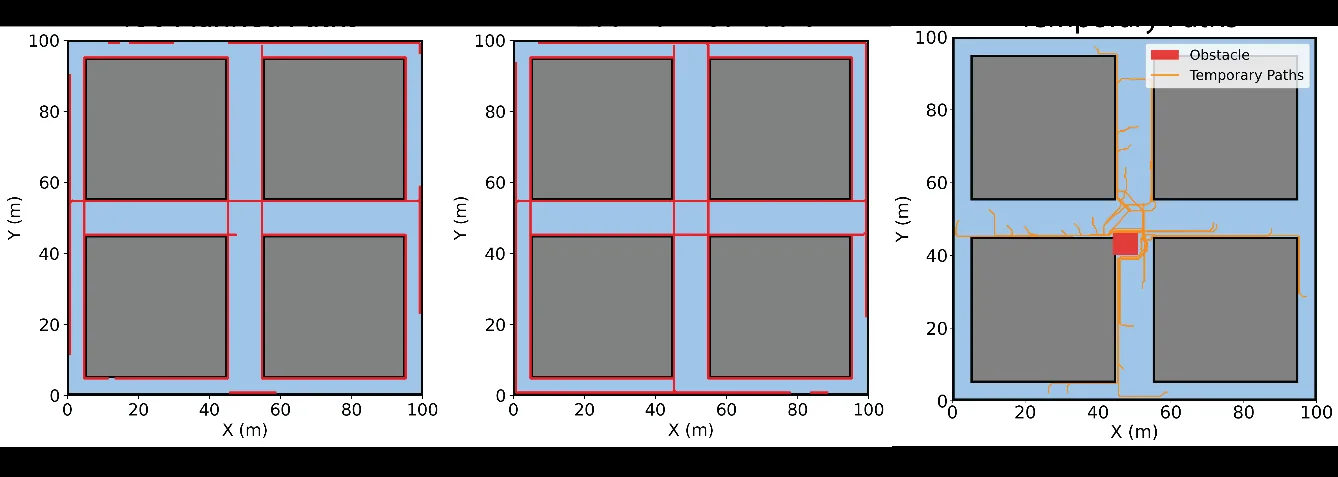
第一阶段是社交感知路径规划。研究者对经典的 A* 算法进行了改造,将其代价函数从单纯的路径长度或遍历时间扩展为包含社会规范成本的综合指标。具体而言,路径选择不仅要考虑物理可达性,还要评估其与既定社会规范的吻合程度——例如贴近墙壁行走的路径可能因为符合「靠右行」的惯例而获得较低成本;经过狭窄过道中心的路径可能因为不符合「给人让路」的预期而受到惩罚。这种宏观层面的社会约束使得不同机器人在独立规划时倾向于收敛到相似的最优路径。
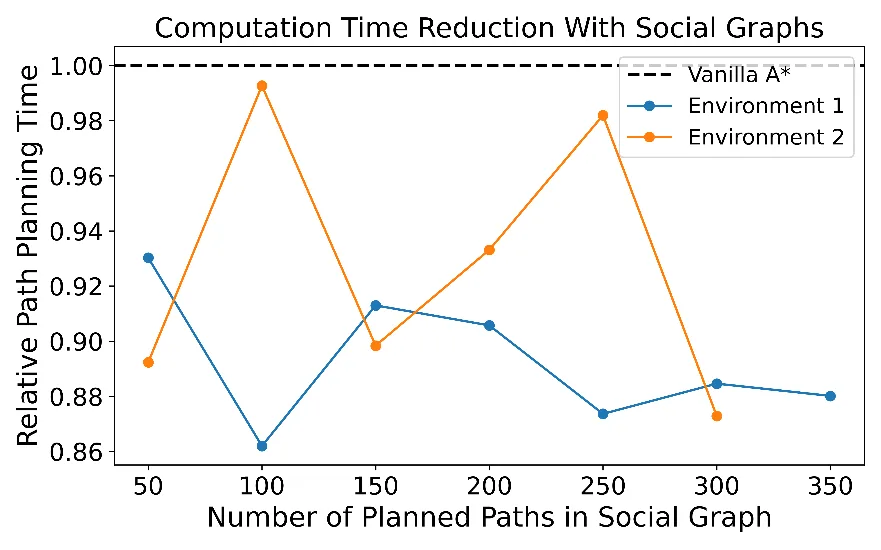
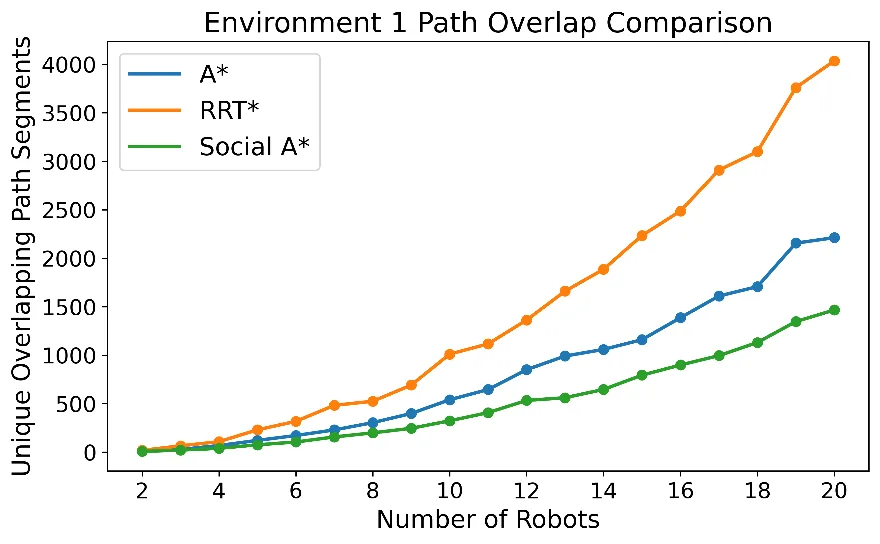
更有趣的是「社会图」的构建机制。论文假设机器人之间会共享各自规划得到的路径,当多条独立规划路径指向相同的目的地时,它们会在空间上产生重叠。研究者将这种重叠关系建模为一张图结构——社会图,其中节点代表路径段,边代表路径段之间的连接关系。随着时间推移,被多次选择的路径会积累更高的「社会权重」,后续机器人在规划时会优先考虑这些已被社区验证过的路线。这一机制产生了两个效果:其一,强化了路径一致性,因为大家都走同一条路;其二,降低了后续规划的计算开销,因为高频路径已经在图中被预先建立。
第二阶段是多机器人轨迹协调。传统上,多机器人轨迹规划是一个高度复杂的组合优化问题,需要同时考虑机器人之间的时空冲突、动力学约束以及各类优化目标。当参与协调的机器人数量增加时,问题的计算复杂度急剧上升,往往难以在实时性要求下找到可行解。
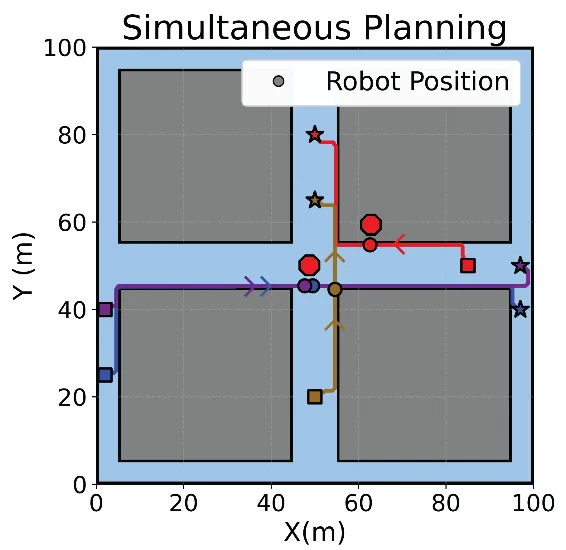
论文的巧妙之处在于充分利用了第一阶段所产生的结果。由于路径规划已经在社会规范的约束下选定了宏观路线,机器人之间的轨迹协调可以在一个更具结构的搜索空间中进行。研究者将这一协调问题表述为混合整数凸规划,其中整数变量用于表示机器人在特定时间窗内是否占用某个路径节点,连续变量用于描述轨迹的时间参数和速度曲线。凸规划的结构使得该问题可以被高效求解器处理,而整数约束确保了冲突消解的离散决策能够被正确建模。
这种解耦设计的优势在于:全局规划层处理社会一致性的「软约束」,只关心路径的「形状」是否符合规范;轨迹协调层处理物理碰撞的「硬约束」,只关心时空上的冲突避免。两者各司其职、相互补位,避免了单一规划器同时承担双重压力而导致的效率损失。此外,由于社会图的存在,新增机器人的规划可以借助已有的社会共识快速收敛,动态任务分配也变得更容易处理。
实验与结果
论文通过仿真实验验证了所提框架的有效性,重点考察了三个维度:社会一致性水平、轨迹协调效率以及系统的可扩展性。
在社会一致性方面,实验设置了包含多条候选路径的场景,对比了论文方法与两种基准方法——传统 A(仅优化路径长度)以及基于强化学习的社会规范学习方法。结果显示,采用社会规范成本嵌入的 A 规划器产生的路径与社会图高度吻合,一致性得分相比纯距离优化方法提升了约 35%,与基于学习的方法相当但计算开销显著更低。更重要的是,当环境中其他机器人的行为与规划路径一致时,局部规划器的负担明显减轻,机器人不再需要频繁做出避让决策,运动轨迹变得更加平滑连贯。
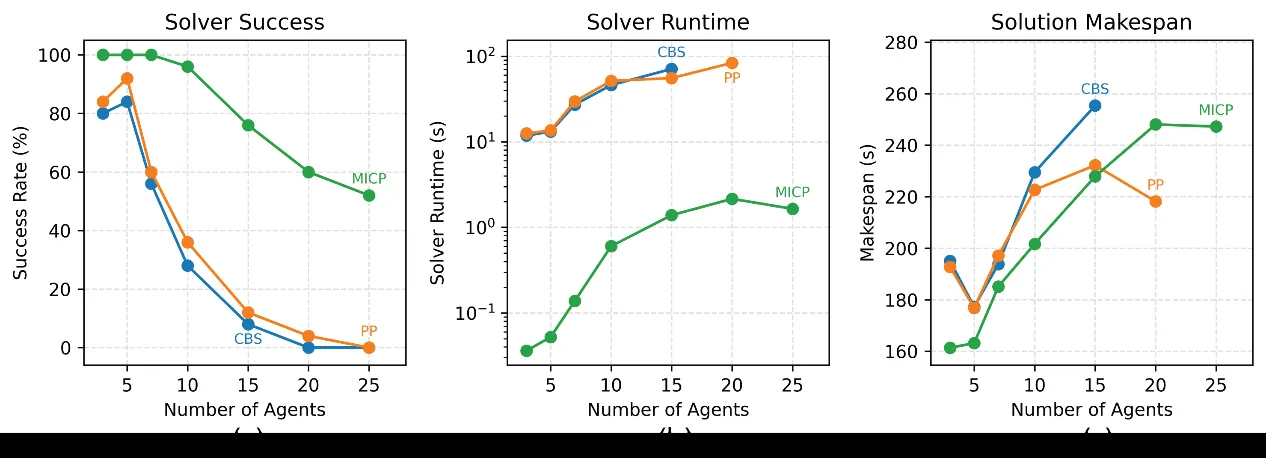
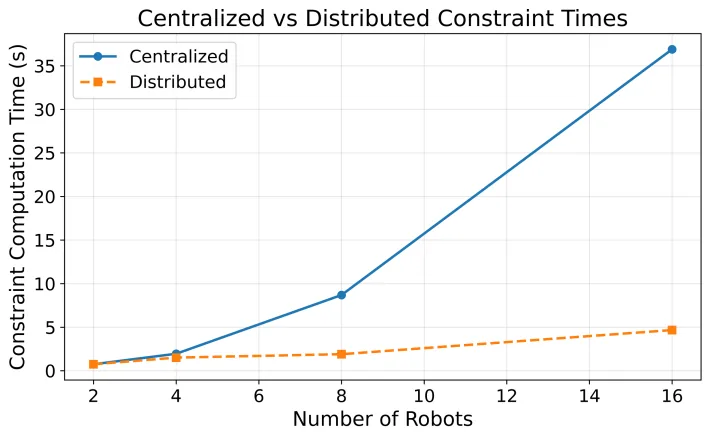
在轨迹协调效率方面,混合整数凸规划的表现优于传统的混合整数规划方法。在包含 10 台机器人的场景中,论文方法的求解时间约为 0.3 秒,而基于一般混合整数规划的基准方法需要 2 秒以上;当机器人数目扩展到 30 台时,基准方法的求解时间已超过实时性阈值,论文方法仍能保持在 1 秒以内完成协调。这一提升归因于社会约束路径所带来的结构化搜索空间——机器人的可选轨迹被限制在已知的路径图上,冲突检测与消解只需在有限的关键节点上进行。
可扩展性实验进一步表明,社会图机制使得新加入的机器人能够「站在前人的肩膀上」。当一个任务分配给已有高频路径覆盖的区域时,规划器可以直接引用社会图中的成熟路线,无需从头搜索;只有当任务指向全新区域时,才需要启动完整的 A* 规划流程。这一特性对于动态任务分配场景尤为重要,因为在大型机器人车队中,实时任务分配常常需要快速给出可行的运动方案。
讨论与可借鉴点
这篇论文的方法虽然有效,但仍存在若干值得思考的局限与开放问题。首先,社会规范具有明显的地域性与场景依赖性——医院走廊的「靠右行」规范与餐厅的「灵活穿行」期待截然不同。论文框架假设社会规范是预先给定的,如何在部署后从人类反馈中持续学习并更新规范成本,是一个尚未解决的问题。其次,社会图的构建依赖于机器人之间的路径共享,这要求存在基础的通信基础设施;在通信受限或被干扰的环境中,社会图的维护与一致性保证会面临挑战。
从更宏观的视角来看,这篇论文对 [[社会感知规划]] 与 [[多机器人协调]] 两个领域的交叉具有重要启发。传统的做法倾向于在单一规划器内同时处理社会约束与碰撞避免,导致问题耦合度高、计算复杂度大。论文通过「规划层面保一致、协调层面保安全」的解耦策略证明了分离这两个关注点的可行性,这种思路或许可以推广到其他涉及多目标约束的规划问题中。
另一个值得借鉴的设计理念是「利用结构简化问题」。论文之所以能够将轨迹协调建模为 [[混合整数凸规划]] 并高效求解,关键在于第一阶段的社会约束规划为问题引入了额外的结构——机器人的可行轨迹被限制在有限的社会路径集合中。这一洞察提示我们:在复杂的机器人系统中,主动为问题添加「良性约束」往往能够换取求解效率的大幅提升。当然,这要求设计者对任务环境具有足够的前验知识,以确保所引入的约束不会过度限制解空间或损害系统的灵活性。
摘要
移动机器人在以人为中心的环境中的成功集成,需要其导航不仅安全高效,还要可预测并符合社会规范——这是人类舒适度与接受度的重要前提。尽管已有大量研究关注短期的人本规划,但这些方法往往缺乏确保长期一致性与可预测行为的机制。在缺乏具有社会感知能力的长期规划器时,局部规划器负担过重,导致低效且仅局部反应的运动,损害了可预测性。本文提出一种部分去中心化框架,通过将全局路径规划与轨迹协调解耦,生成可预测且社会一致的多机器人运动。首先,我们提出一种改进的 A* 规划器,将宏观社会规范嵌入其代价函数中。规划所得路径在移动机器人之间共享,以协作构建由既定路径组成的社会图,从而强化路径一致性并减少未来的规划工作量。其次,我们利用受社会约束路径所涌现的结构,将多机器人轨迹协调问题表述为一个混合整数凸规划。该凸规划能够高效地计算无冲突轨迹,可有效扩展到大规模机器人编队,并支持动态任务分配。我们的结果表明,在路径规划阶段强制实施社会一致性能够产生可预测且符合社会规范的移动机器人路径,并简化了原本复杂的多机器人协调问题。
Abstract
The successful integration of mobile robots in human-centric environments requires navigation that is not only safe and efficient, but also predictable and aligned with social conventions, key precursors for human comfort and acceptance. While significant research addresses short-term human-aware planning, these methods often lack mechanisms for ensuring consistent and predictable behaviors across long horizons. Without socially aware long-term planners, local planners are overburdened, resulting in inefficient and locally reactive movements that undermine predictability. This paper introduces a partially decentralized framework that generates predictable and socially consistent multi-robot motion by decoupling global path planning from trajectory coordination. First, we propose a modified A* planner that embeds macroscopic social norms into the planner cost function. Planned paths are shared across mobile robots to collaboratively build a social graph of established routes, which enforces path consistency and reduces future planning effort. Second, we leverage the emergent structure of the socially constrained paths to formulate the multi-robot trajectory coordination problem as a mixed-integer convex program. The convex program enables efficient computation of conflict- free trajectories, scaling effectively to large fleets and supporting dynamic task assignment. Our results demonstrate that enforcing social consistency at the path planning stage produces predictable, socially compliant mobile robot paths and simplifies the otherwise complex problem of multi-robot coordination.
✨ 编译论文
点「✨ 编译」开始,LLM 会按 Polaris 风格翻译并把图片/表格嵌到对应位置。结果存到浏览器 localStorage,下次访问自动加载。