
README.md 生成中智能体复杂度的幻象:单智能体与多智能体 RAG 系统的评估
The Illusion of Agentic Complexity in README.md Generation: Evaluating Single-Agent vs. Multi-Agent RAG Systems
📝 TLDR
多智能体系统因任务分解被认为能提升LLM软件工程任务的性能,但架构复杂度对实用效率的影响缺乏系统评估。本文针对GitHub仓库README生成任务,对比了单智能体流水线、专用多智能体系统及开发者引导规划(DevPlan)三种RAG架构。实验发现单智能体在词汇质量上不逊于多智能体,且节省86% token、运行速度翻倍;引入轻量级开发者引导规划后整体文档质量超越所有配置。研究揭示了智能体架构的隐性权衡,为文档自动化生成提供了实用设计启示。
🧭 速览
多智能体架构常被认为能通过任务分解提升LLM软件工程任务性能,但其实践效率与复杂度权衡缺乏系统实证。
面向GitHub README生成,对比单智能体流水线、专用多智能体系统及DevPlan开发者引导规划三种RAG架构,以LARCH为基线评测。
单智能体词汇质量与多智能体相当但token降低86%、速度翻倍;多智能体结构一致性达98%;DevPlan综合质量最优。
自主规划是流水线瓶颈;轻量级开发者引导规划优于纯自主多智能体,揭示智能体复杂度未必提升质量。
🆚 方法对比
Single-Agent Pipeline
- 词法质量与MAS相当
- 令牌消耗降低86%
- 运行速度约为MAS两倍
- 实现简单,无需多角色编排
- 存在格式一致性问题
- 缺乏任务分解的模块化优势
- 宏观结构一致性低于MAS
- 自主规划能力较弱
MAS (Multi-Agent System)
- 结构一致性高达98%
- 通过任务分解提升模块化
- 迭代优化支持协作精炼
- 适合复杂SE工作流分工
- 令牌消耗显著更高
- 运行速度较慢,约为单代理一半
- 架构复杂,编排开销明显
- 自主规划成为主要瓶颈
DevPlan (Developer-guided Planning)
- 整体文档质量超越所有对比方案
- 轻量级开发者引导缓解规划瓶颈
- 结合人工先验提升输出一致性
- 弥补单代理自主规划不足
- 依赖人工提供规划输入
- 可扩展性受限于开发者参与
- 增加前期标注成本
- 削弱了端到端自动化优势
LARCH
- 当前README生成的SOTA基线
- 启发式选择代表性代码片段
- 基于显著代码元素提升质量
- 提供稳定的对比基准
- 依赖固定启发式规则
- 采用单遍生成,缺乏迭代优化
- 灵活性受限于预设策略
- 未利用多代理协作优势
RMGenie
- 引入基于LLM代理的迭代框架
- 支持工具调用与多步推理
- 逐步精炼README内容
- 分析仓库结构能力较强
- 依赖多步推理,计算成本高
- 可能引入迭代误差累积
- 代理框架复杂度较高
- 未在本文实验中对比评估
DocAgent
- 多专业代理协作生成文档
- 迭代推理提升事实准确性
- 提升文档完整性
- 支持验证机制减少错误
- 代理协调增加系统开销
- 事实准确性仍可能受限
- 依赖多代理间通信质量
- 未针对README任务专门优化
Metagente
- 多代理协作评估与精炼摘要
- 在单代理基线上表现更优
- 支持迭代质量提升
- 面向README摘要任务设计
- 仍依赖多代理架构成本
- 评估范围限于摘要任务
- 与MAS存在类似的规划瓶颈
- 未在本文实验中纳入对比
ReadmeReady
- 使用微调开源LLM
- 结合代码索引生成基础内容
- 避免对闭源模型的依赖
- 部署成本相对可控
- 生成内容为基础水平,质量有限
- 微调成本与数据准备开销
- 无法利用大模型涌现能力
- 未在本文实验中对比评估
RepoAgent
- 利用仓库结构与文件间依赖
- 提升文档覆盖范围
- 捕获跨文件上下文信息
- 适合仓库级文档生成
- 依赖复杂的依赖分析
- 对仓库结构质量敏感
- 未在本文实验中对比评估
- 工程实现复杂度较高
本文系统对比了Single-Agent Pipeline、专用MAS、DevPlan变体与LARCH基线在README生成任务上的表现,发现单代理在效率(省86%令牌、2倍速度)与MAS在质量(98%结构一致性)之间存在关键架构权衡,而轻量级DevPlan结合人工引导实现了最高整体文档质量。
🔬 深度抽取
深度抽取提供:指标/数据集/算力需求/局限性/可复现性评分
📊 论文图表(共 5 张)
展开查看 5 张图
TL;DR
这篇论文针对 GitHub 仓库 README 生成任务,系统对比了单智能体流水线、专用多智能体系统以及引入开发者引导规划(DevPlan)的混合架构三种方案。研究发现单智能体在词法质量上与多智能体相当,但 token 消耗降低 86%、运行速度提升一倍;多智能体则在结构一致性上表现优异(98%);而轻量级的开发者引导规划被证明是超越所有配置的关键——它能产生最高质量的整体文档,同时保持较低的资源开销。
研究背景与动机
大型语言模型正在深刻改变软件工程的自动化工作流,从代码补全到文档生成无所不包。在仓库级文档生成这一具体场景中,如何让模型准确理解代码库的结构和语义,并生成清晰、完整的 README 文件,一直是困扰研究者和工程师的难题。
为了解决这一问题,当前主流方案往往依赖[[多智能体系统]]——让多个智能体分别负责代码理解、信息检索、内容生成等不同子任务,通过协作完成任务。这种设计的直觉在于:复杂任务可以被分解为更简单的子任务,每个子任务由专门优化的智能体处理,最终结果应该优于单一智能体独立完成整个流程。
然而,这种直觉假设并未得到充分的实证检验。多智能体架构固然强大,但它引入的额外复杂性——更多的模型调用、更长的执行链路、更复杂的状态管理——在实际部署中会产生显著的资源开销。如果一个系统需要消耗两倍以上的 token 才能换来微乎其微的质量提升,那这种复杂性在生产环境中往往是不划算的。
本文的切入点正是这一被忽视的效率维度。作者认为,架构复杂性的增加是否真的带来了相应的性能提升,这是一个需要系统性评估的问题。他们选择 GitHub README 生成作为评估场景,这是软件工程中一个具有实际价值的任务,也是检验[[RAG]]架构设计合理性的理想试验场。
方法
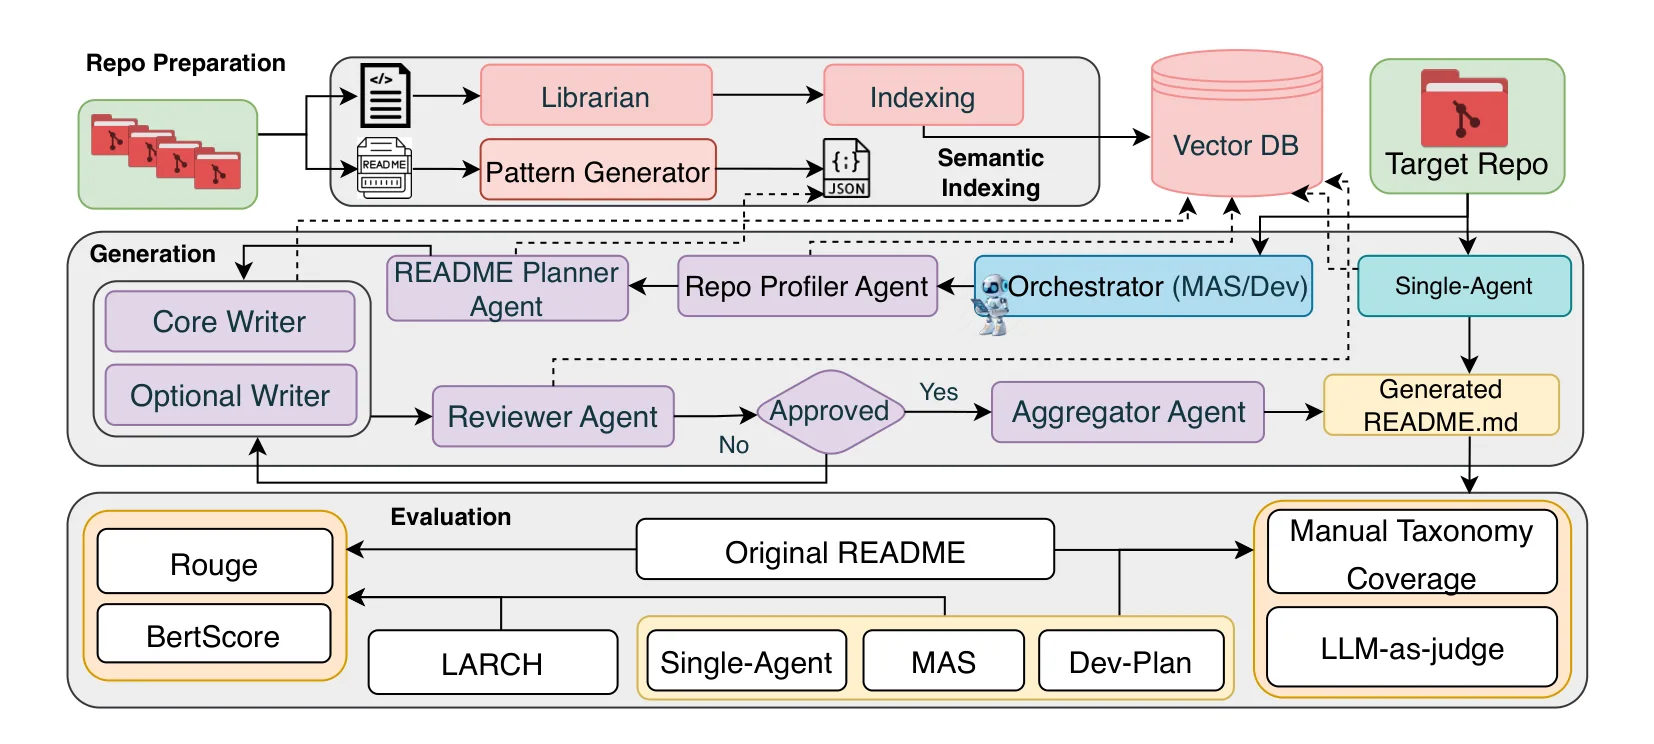
研究团队设计了三套并行的评估体系,每套体系代表了一种不同的架构理念。
第一套是单智能体流水线。这个设计追求的是极简主义:单个智能体负责从代码库中检索相关信息,理解其结构和功能,然后直接生成 README 文档。没有任何任务分解,没有子智能体协作,一切都在一个统一的流程中完成。这种设计的优势在于执行链路短、调用次数少,但风险在于单一智能体需要同时承担信息理解、结构规划和内容生成等多重职责,一旦某个环节出错就可能影响整体质量。
第二套是专用多智能体系统。与单智能体不同,这套系统将生成流程拆分为多个专门的处理单元。代码分析智能体负责理解代码结构,信息检索智能体负责从代码库中提取相关内容,规划智能体负责组织文档的整体框架,最终的生成智能体负责输出最终文本。每个智能体各司其职,通过消息传递协调工作。这种设计符合「让专业的人做专业的事」的软件工程原则,但代价是更长的执行链路和更高的 token 消耗。
第三套是开发者引导规划(DevPlan)变体。这是论文提出的核心创新点。研究者发现,无论单智能体还是多智能体系统,都面临一个共同的瓶颈:自主规划能力有限——智能体在规划文档结构时往往缺乏对代码库整体架构的把握,容易出现遗漏或结构混乱。
DevPlan 的解决方案是引入一个轻量级的开发者引导层。具体做法是,在实际生成之前,先利用代码库的元信息(如目录结构、模块划分、关键文件位置等)生成一个粗粒度的文档大纲。这个大纲作为先验知识注入到后续的生成流程中,指导单智能体或多智能体的具体工作。这样一来,规划职责被部分转移给了系统化的代码分析,而智能体则专注于执行细节,从而缓解了自主规划不准确的问题。
实验与结果
实验设置以 LARCH——一个当前最先进的 README 生成基线系统——以及原始人工撰写的 README 作为参照基准。评估维度覆盖词法质量(词汇丰富度、准确性)、结构一致性(章节组织、格式规范)和整体文档质量三个层面。
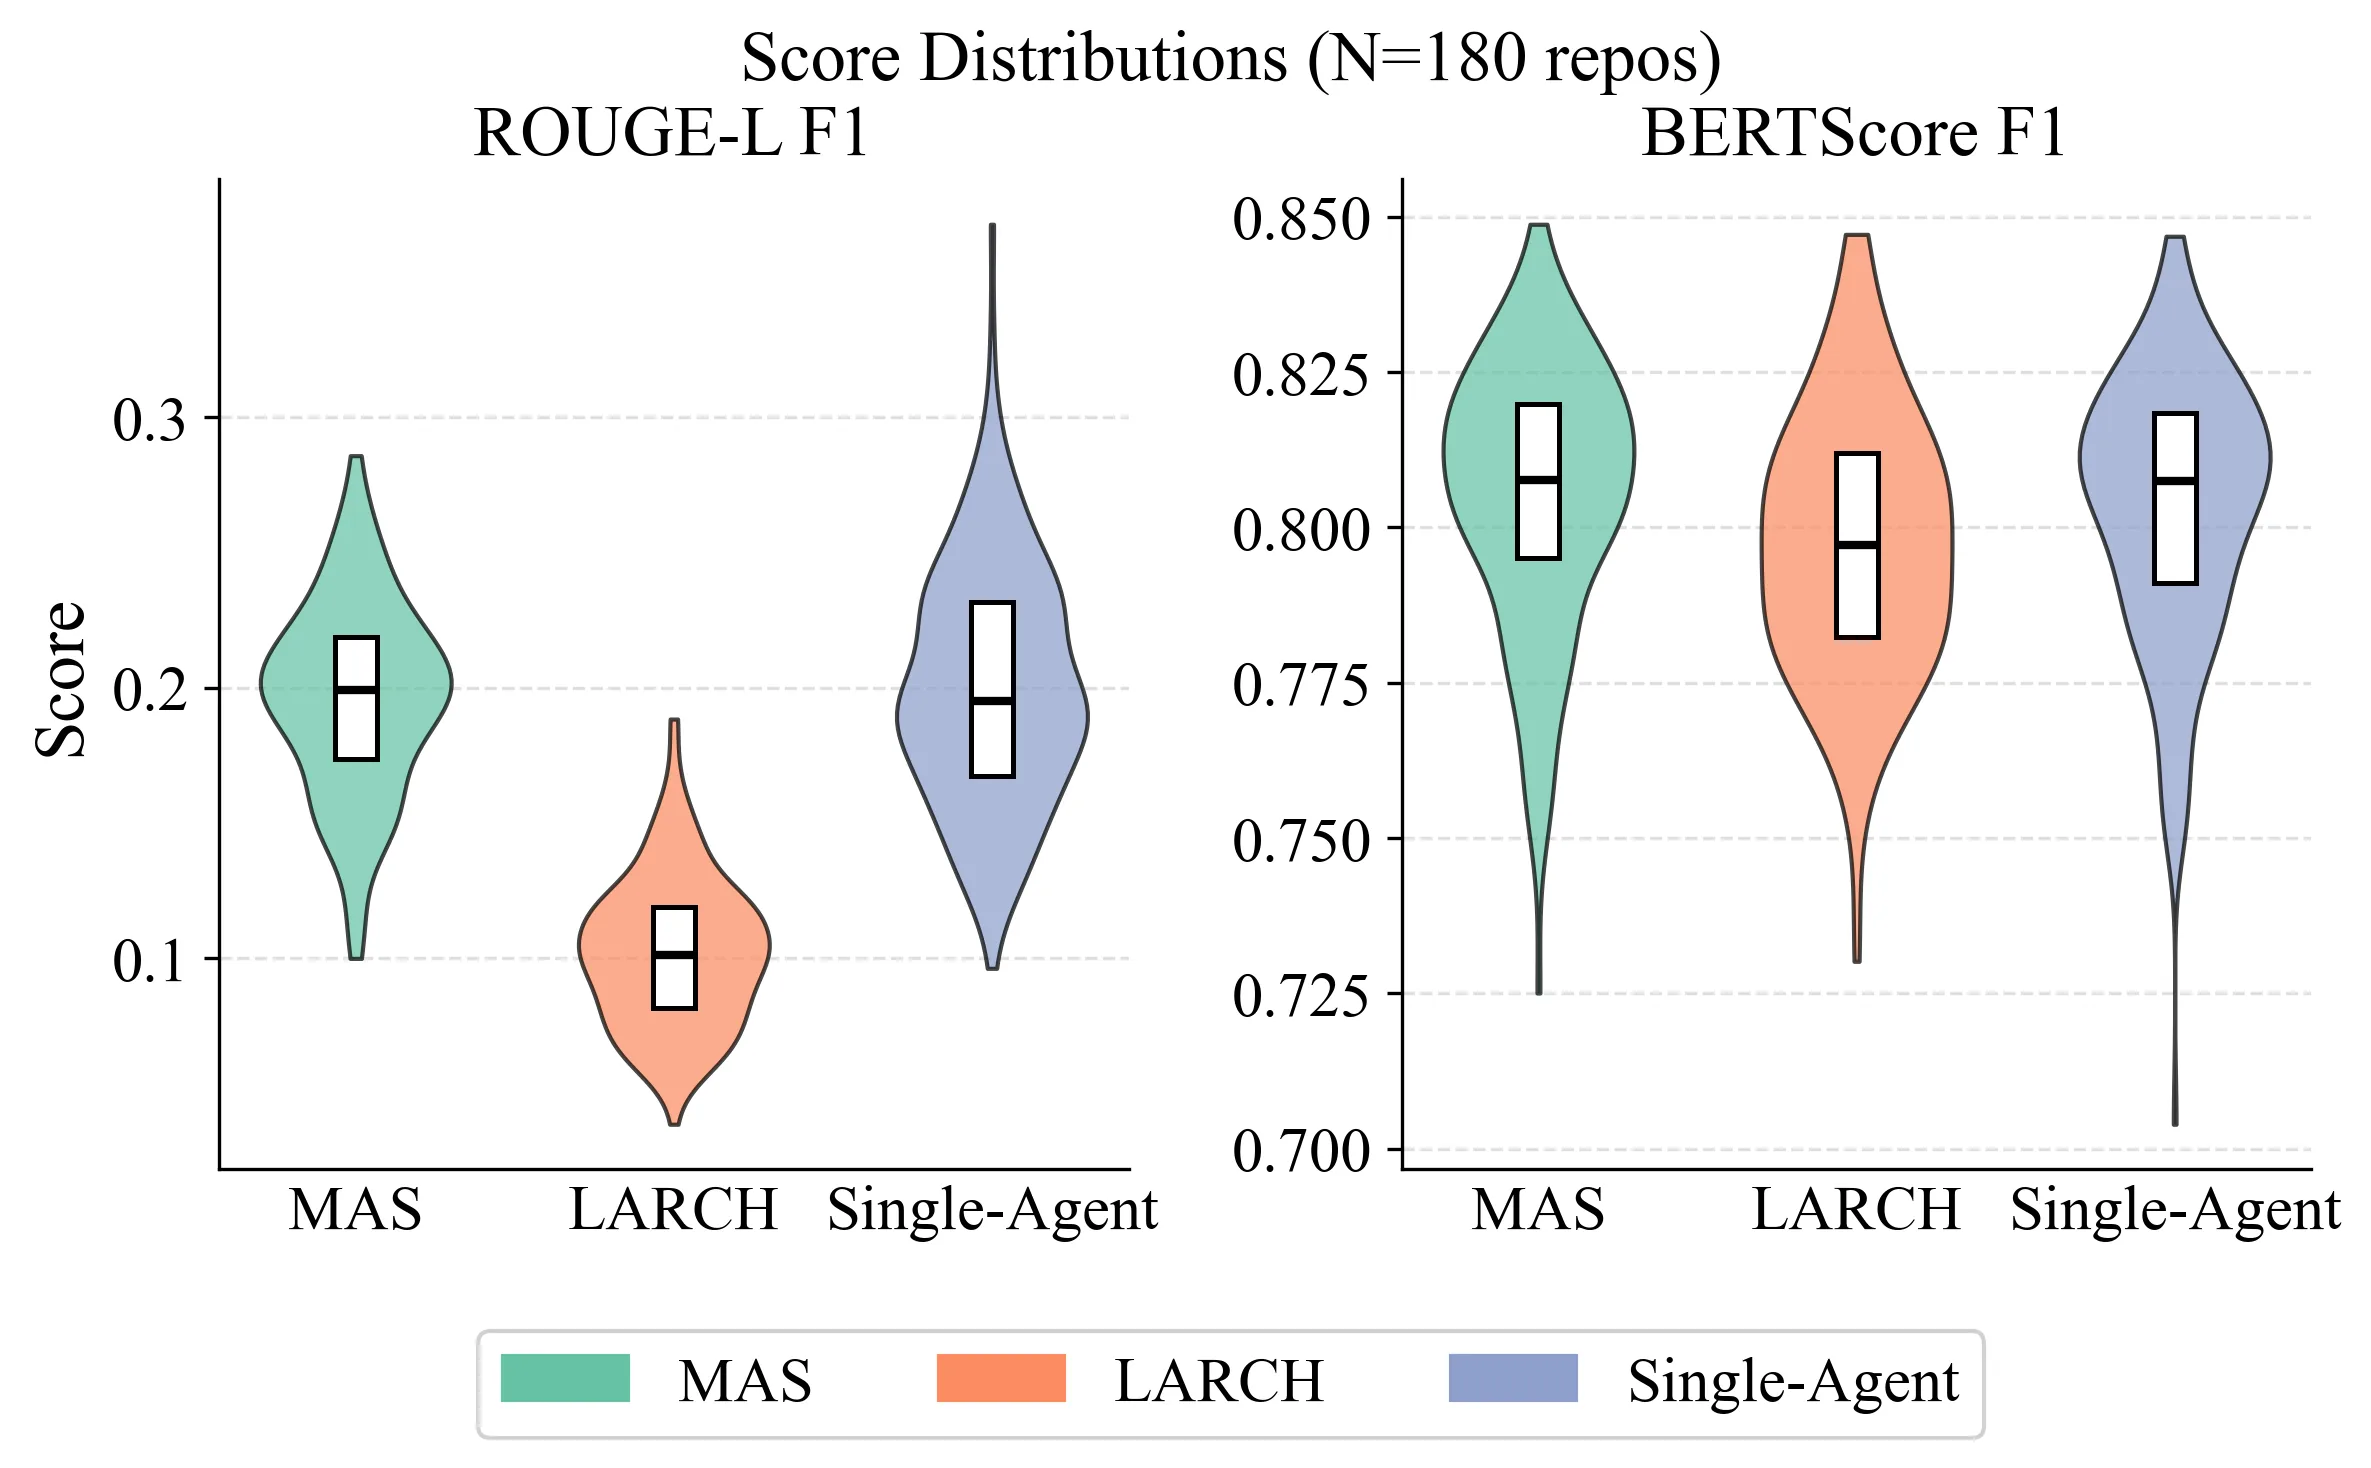
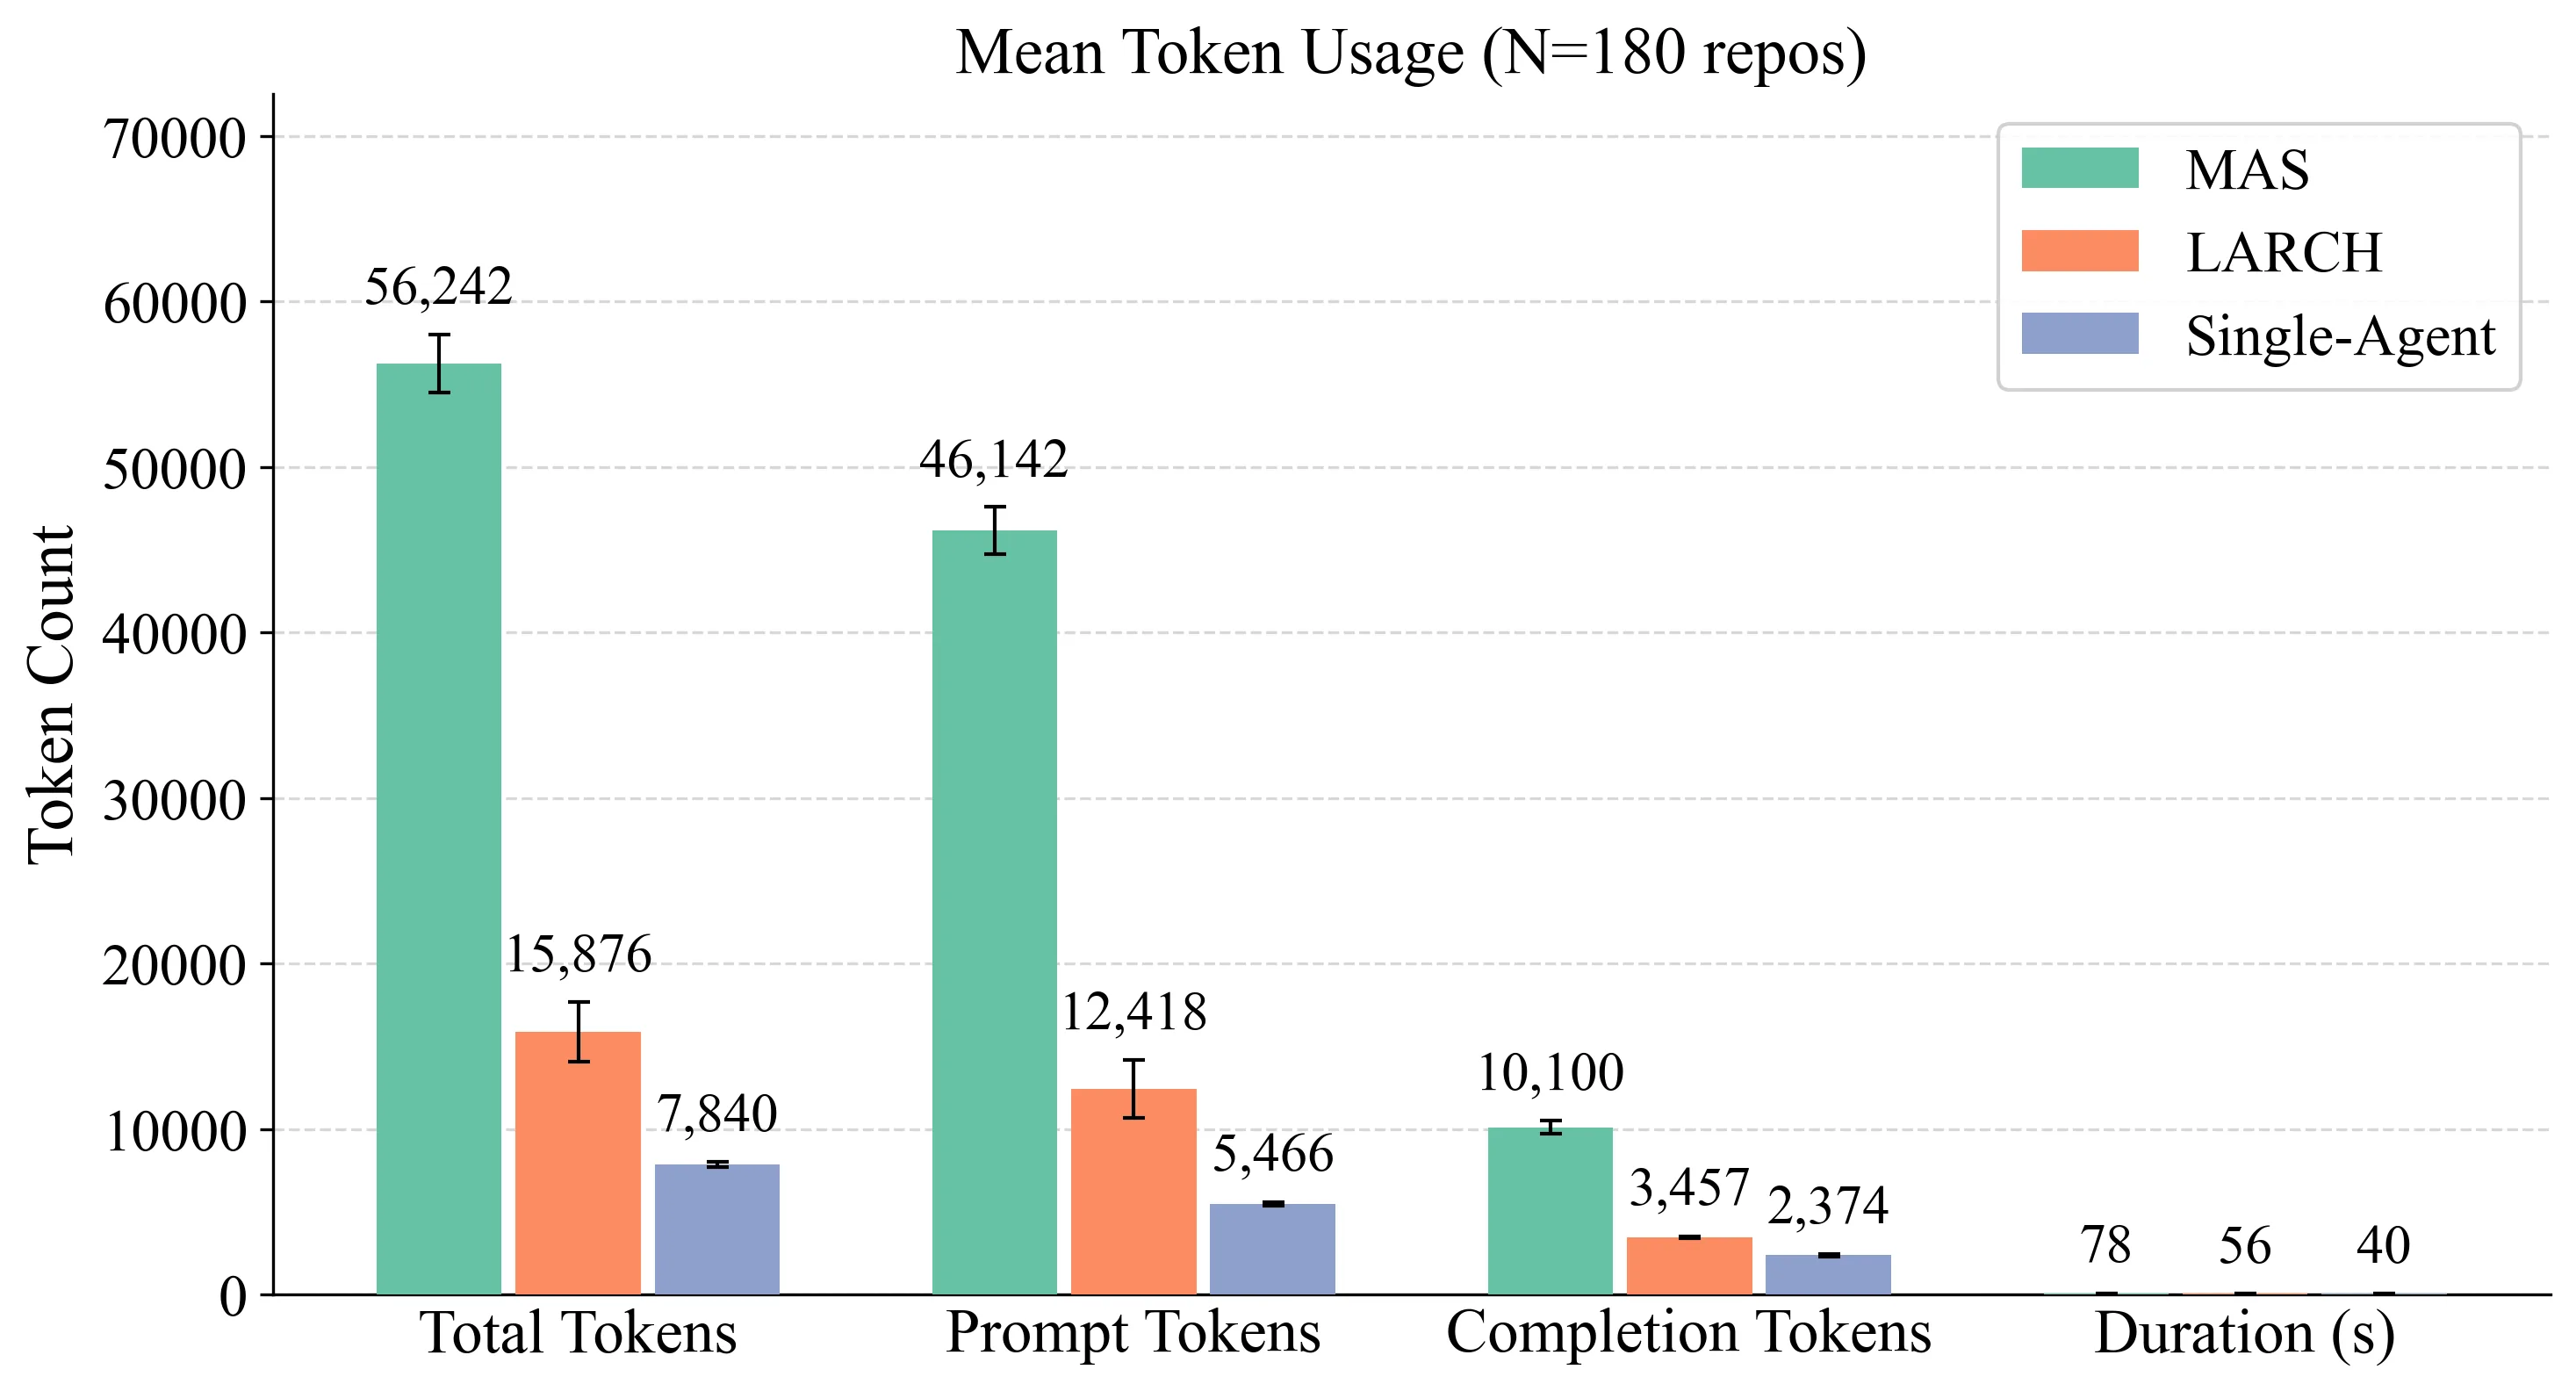
关键数据揭示了一个重要的权衡关系。单智能体流水线在词法质量上与多智能体系统几乎持平,这意味着当评估重点落在遣词造句的准确性时,单智能体并没有明显的劣势。然而,两者在 token 消耗上的差距是惊人的:单智能体方案的 token 消耗仅为多智能体的 14%,节省了 86% 的资源。与此同时,单智能体的运行速度是多智能体的两倍,这对于需要快速响应的开发场景具有实际意义。
但多智能体系统并非一无是处。手工分类分析显示,多智能体在结构一致性上达到了 98% 的惊人水平,几乎完美地遵循了标准 README 的格式规范。相比之下,单智能体流水线在结构层面存在明显缺陷,格式混乱和章节缺失的情况时有发生。这说明任务分解虽然增加了资源开销,但它确实有效地解决了单智能体在结构规划上的短板。
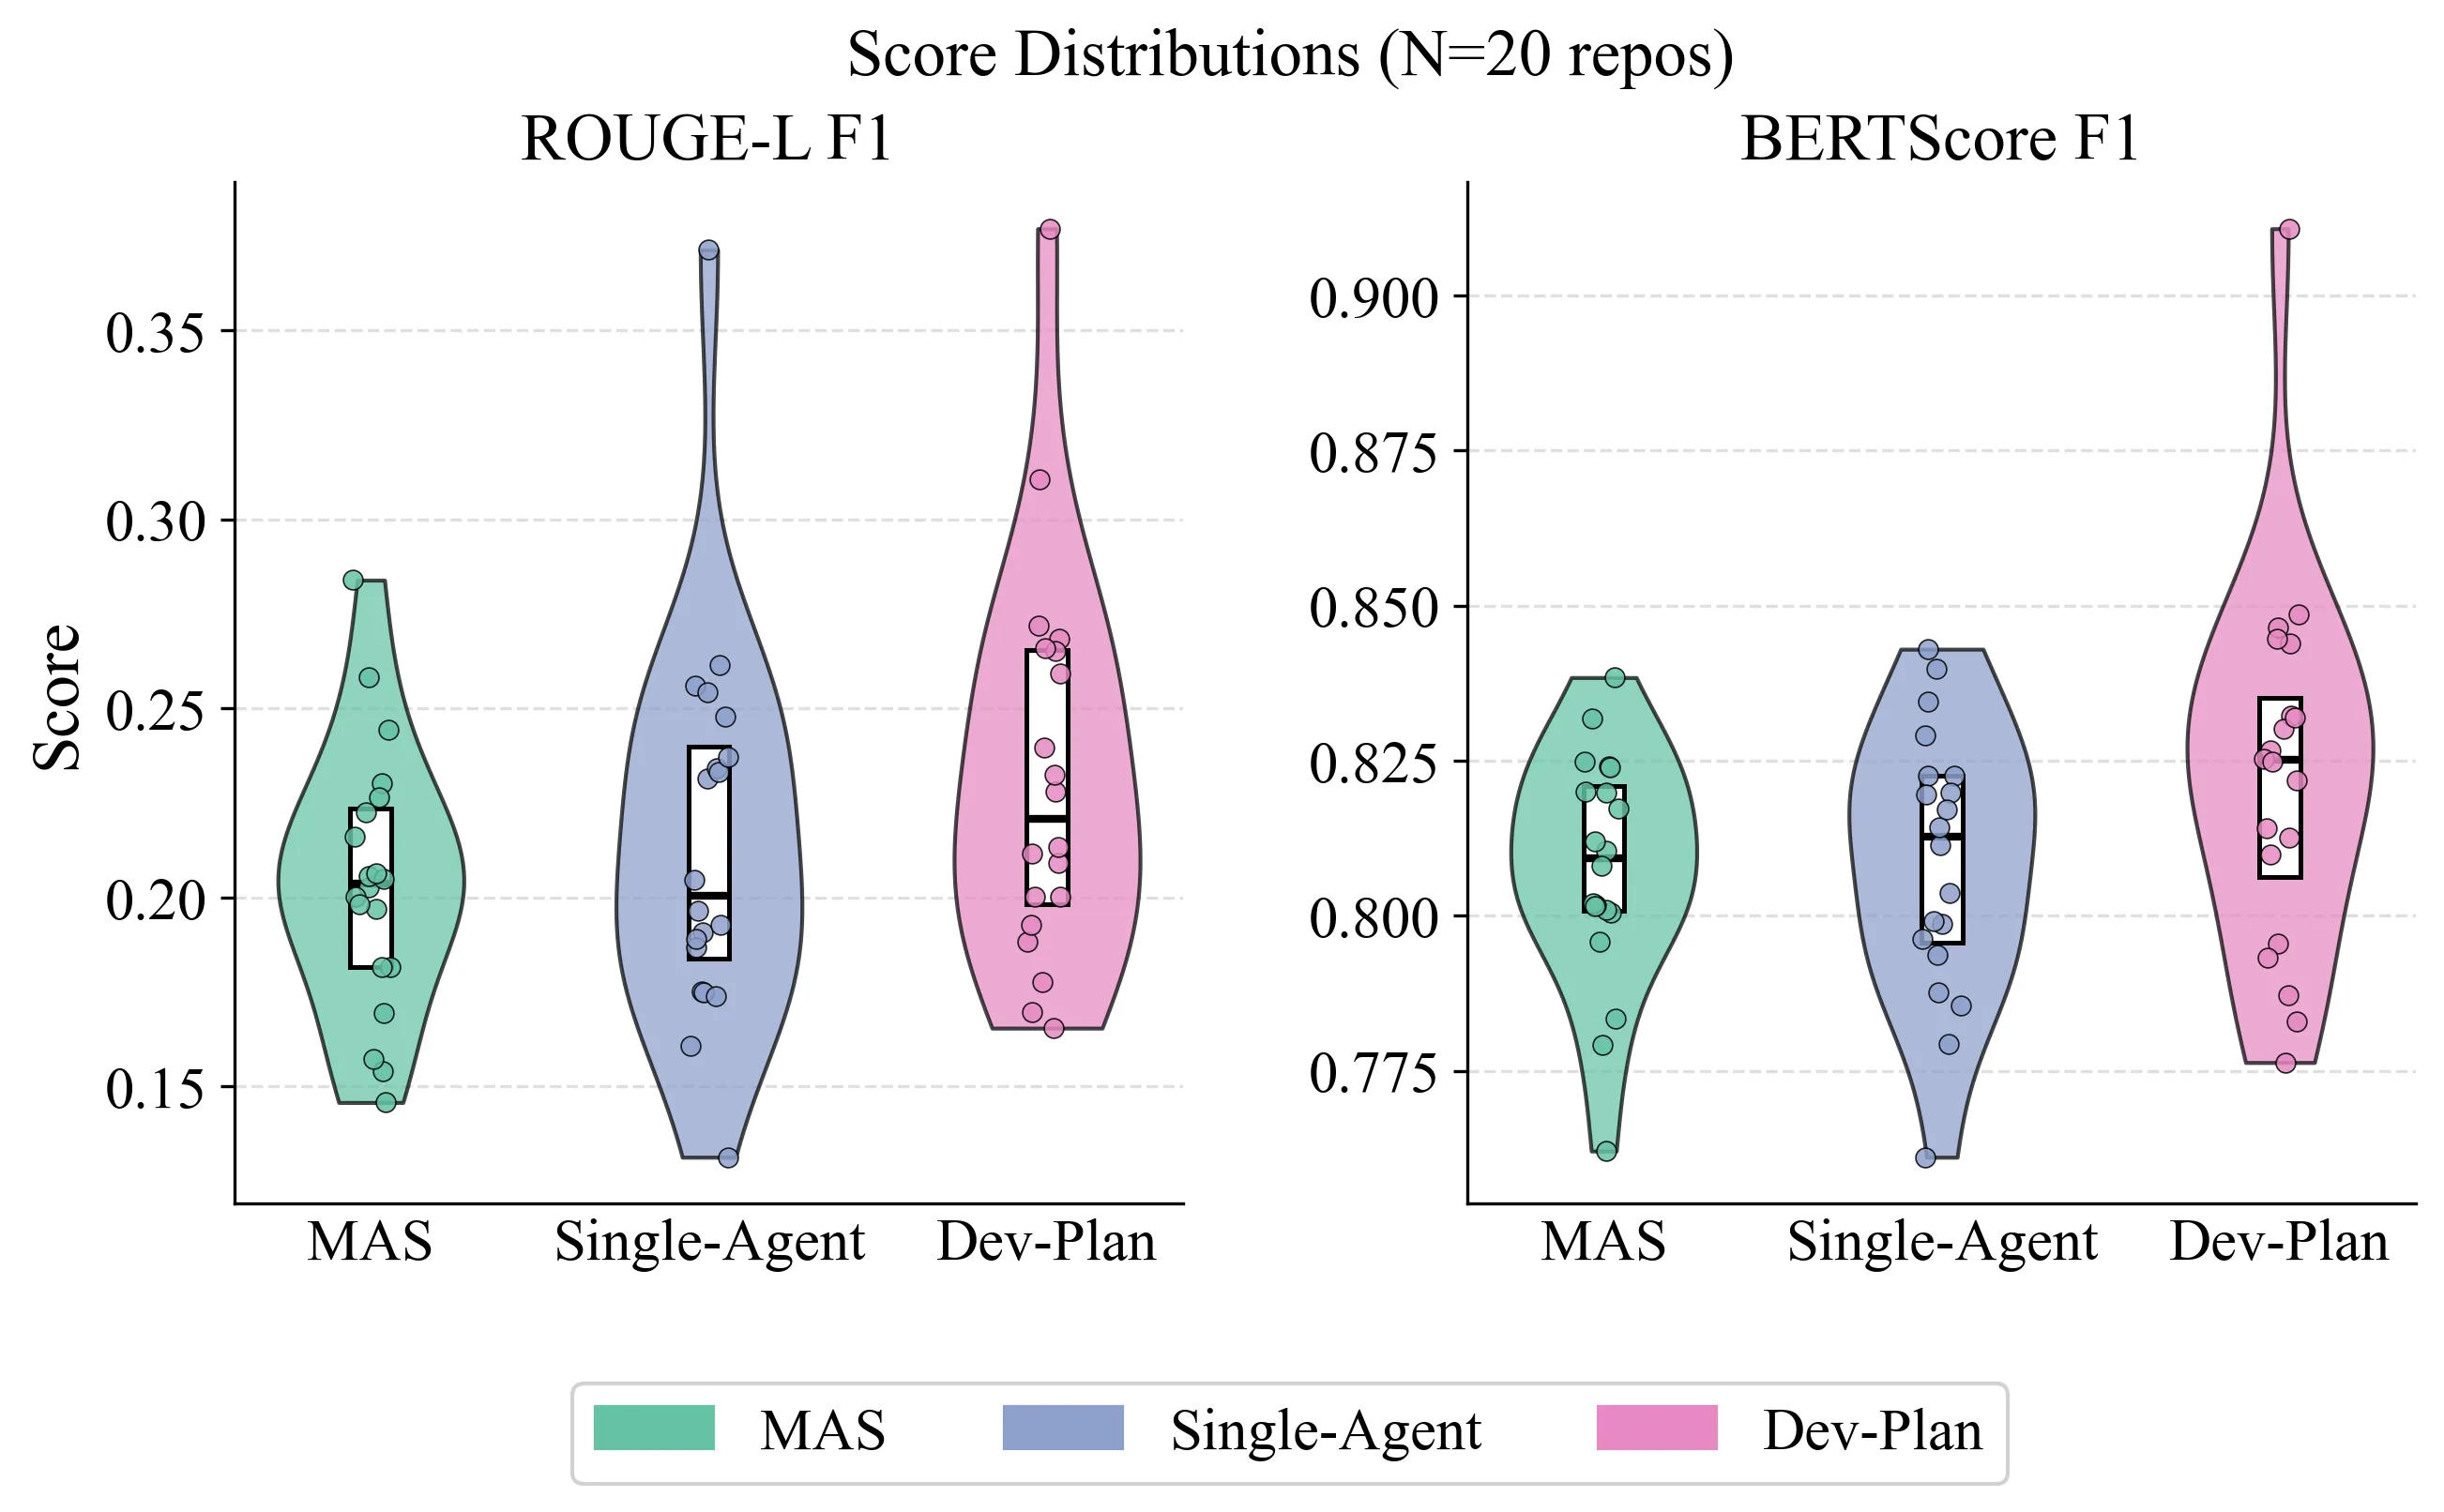
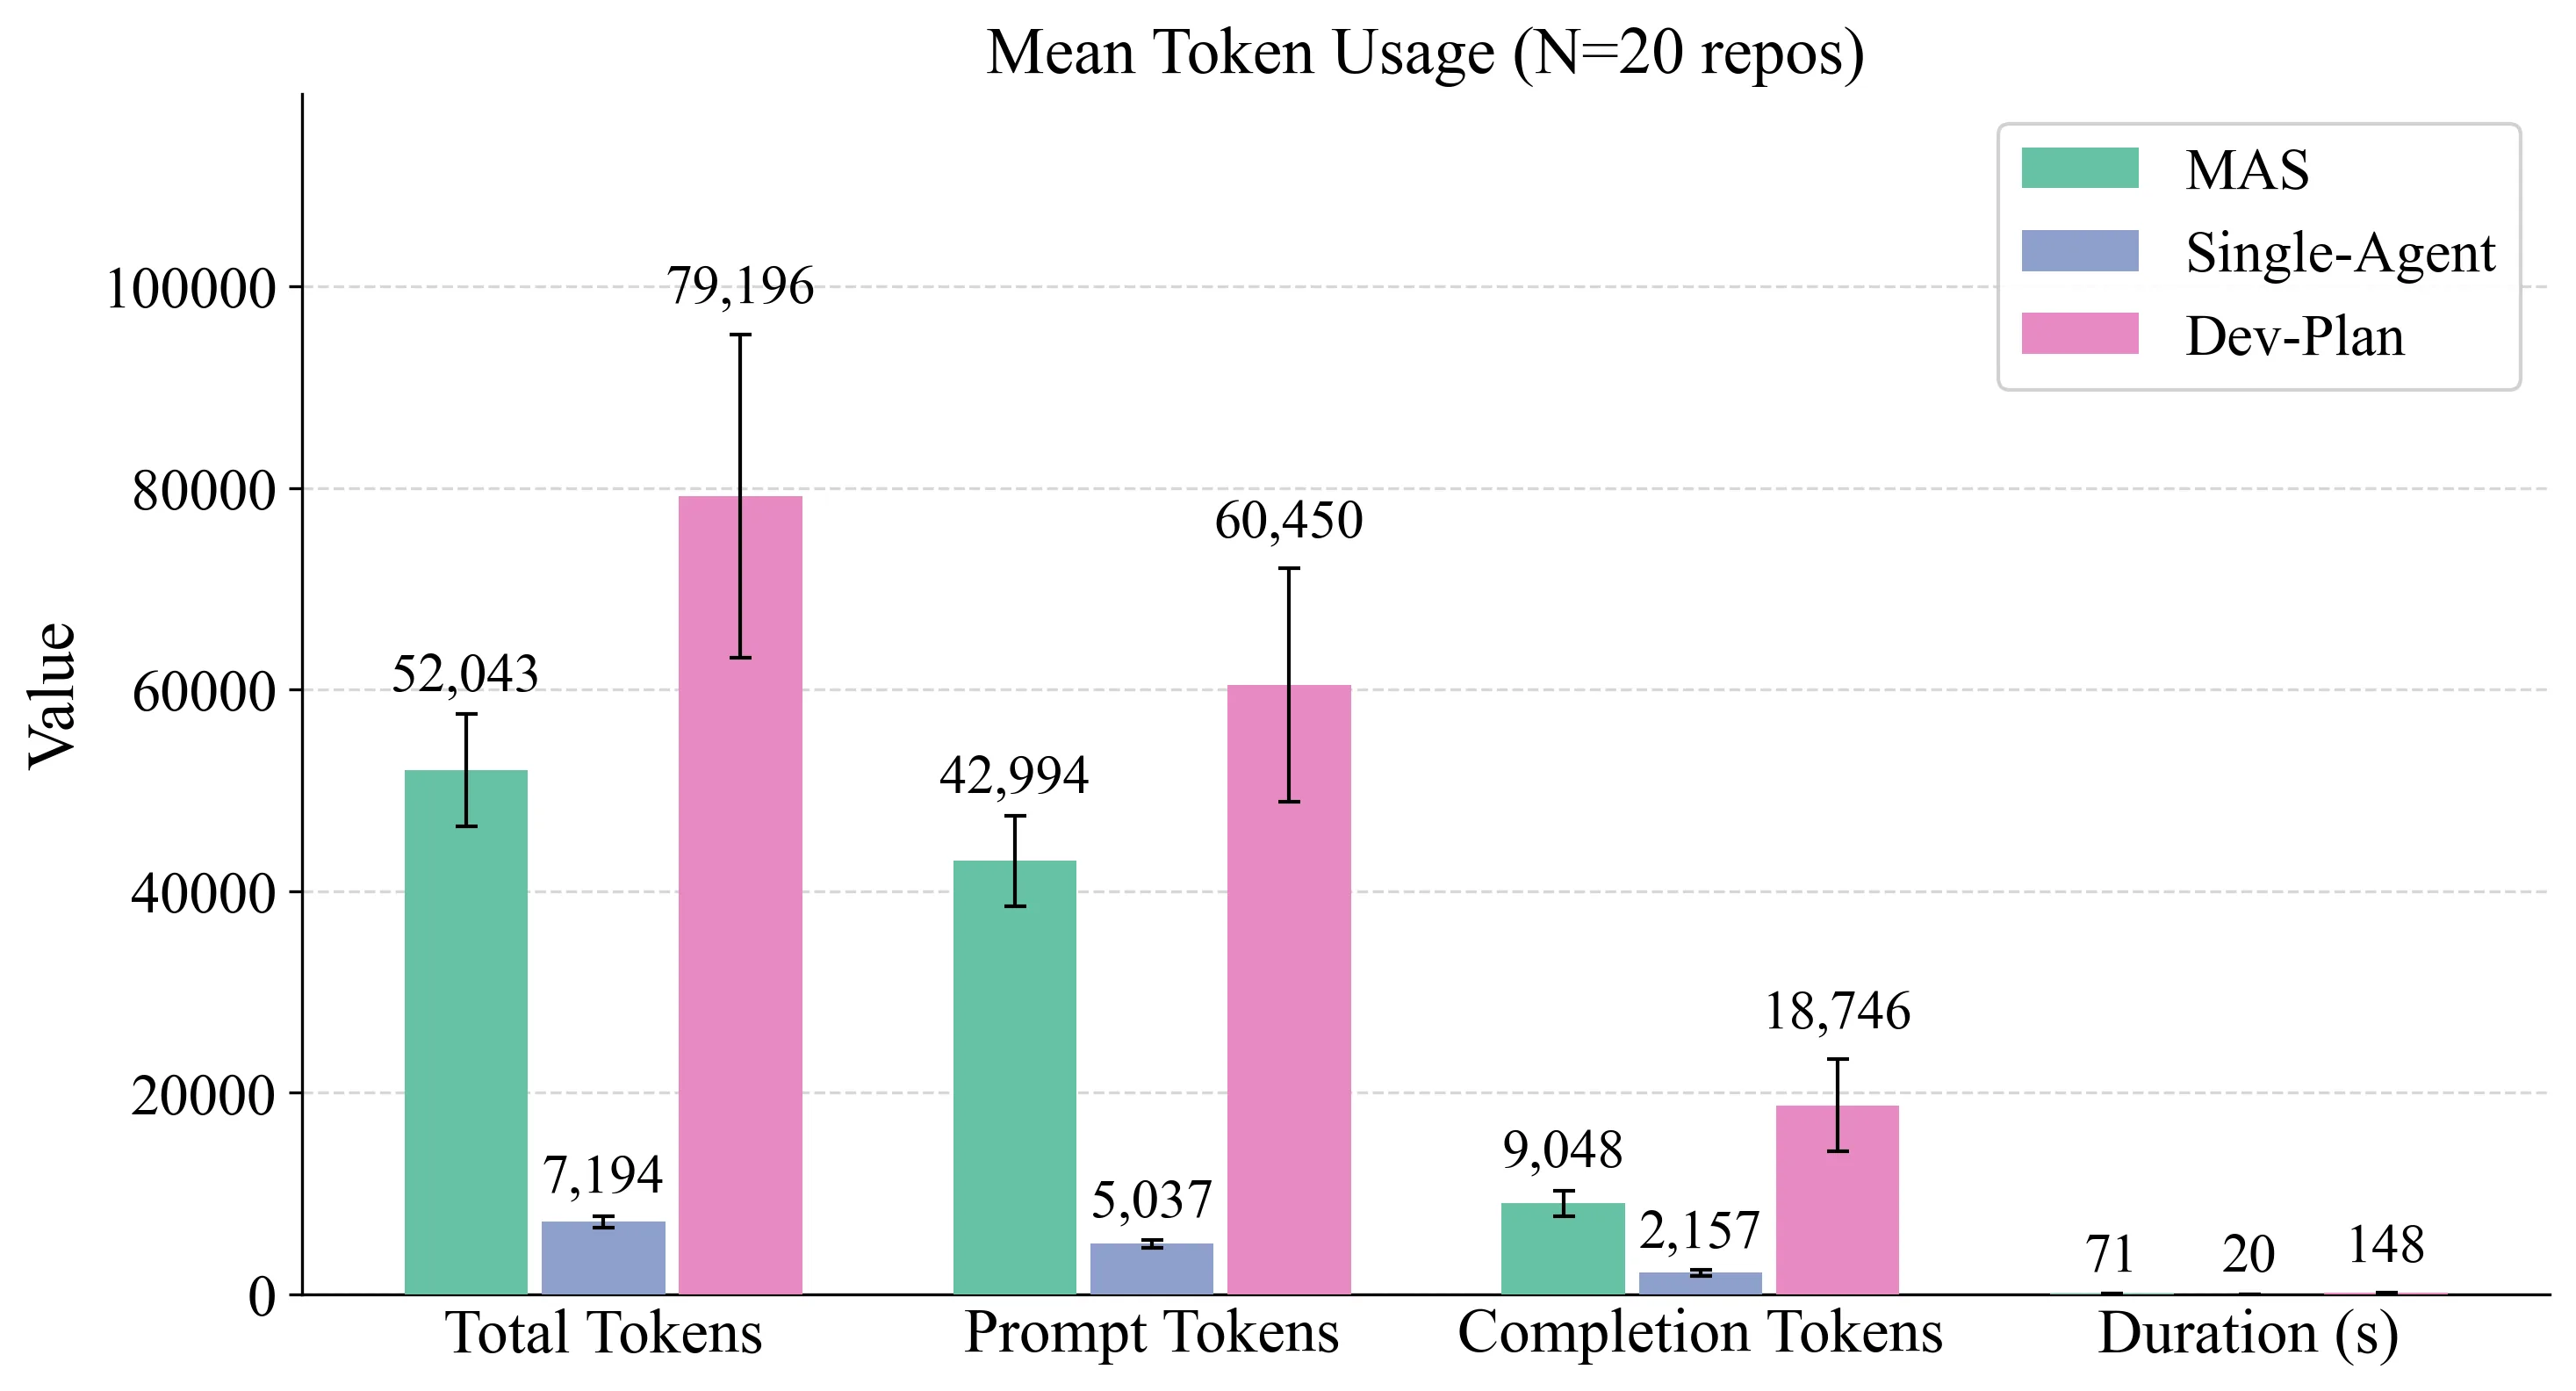
最值得关注的是 DevPlan 的表现。引入轻量级开发者引导规划后,整体文档质量超越了所有被评估的配置方案。这表明,将领域知识以结构化大纲的形式注入生成流程,是一个高效且实用的策略。DevPlan 不需要引入完整的多智能体协作机制,只需要在生成前添加一个基于代码分析的规划步骤,就能在保持较低资源消耗的同时,显著提升输出质量。
讨论与可借鉴点
这项研究的价值在于揭示了[[智能体架构]]设计中一个常见的误区:复杂性并不总是等同于优越性。在追求更强大系统的过程中,研究者有时会忽视一个基本事实——每一个额外的组件都意味着额外的开销,只有当这种开销被证明能换来实质性提升时才是合理的。
本文的局限同样值得注意。首先,README 生成是一个相对受限的任务,其结论未必能直接推广到其他软件工程场景。其次,评估指标虽然涵盖了词法和结构两个维度,但对于文档的实用性、可读性等更主观的质量维度涉及有限。未来的工作可以探索 DevPlan 在其他文档类型(如 API 文档、技术博客)中的应用,以及如何自动化生成更高质量的开发者引导规划。
对于从业者而言,这项研究提供了一个清晰的设计原则:不要为了复杂而复杂。在考虑引入多智能体架构之前,不妨先评估单智能体方案能否满足需求,以及引入的任务分解是否真的解决了实际痛点。对于那些确实需要结构化输出的场景,轻量级的规划引导可能是一个性价比更高的选择——它不需要推翻现有的系统架构,只需要在关键节点注入领域知识,就能带来可观的收益。
摘要
大型语言模型(LLMs)正越来越多地被用于自动化多种软件工程任务,包括代码补全、代码摘要、测试以及仓库级文档的生成。尽管多智能体系统(MAS)常被用于支持此类任务,其前提假设是任务分解能够提升性能,但架构复杂度对实际效率的影响仍未得到充分考察。本研究对用于生成 GitHub 仓库 README 文件的、依赖检索增强生成(RAG)的架构进行了实证评估。在本工作中,我们系统性地比较了单智能体流水线、专用多智能体系统以及一种开发者引导规划(DevPlan)变体,并以当前最先进的基线 LARCH 以及原始的真实文档作为基准进行评测。结果表明存在一个关键的架构权衡:单智能体流水线在词法质量上与多智能体系统相当,同时将 token 消耗降低了 86%,且运行速度提升一倍。相比之下,手工分类分析显示多智能体系统实现了较高的结构一致性(98%),解决了在单智能体方法中观察到的格式问题。自主规划被识别为流水线的主要瓶颈;引入轻量级的开发者引导规划能够产生最高的整体文档质量,超越了所有被分析的方案。
Abstract
Large Language Models (LLMs) are increasingly utilized to automate several software engineering tasks, including code completion, code summarization, testing, and the generation of repository-level documentation. While Multi-Agent Systems (MAS) are often adopted to support such tasks under the premise that task decomposition improves performance, the impact of architectural complexity on practical efficiency remains under-examined. This study empirically evaluates Retrieval-Augmented Generation (RAG) dependent architectures for the generation of README files for GitHub repositories. In this work, we conducted a systematic comparison between a Single-Agent pipeline, a specialized MAS, and a developer-guided planning (DevPlan) variant, benchmarked against LARCH -- a state-of-the-art baseline -- and the original ground truth. Results indicate a critical architectural trade-off: the Single-Agent pipeline achieves lexical quality comparable to MAS while reducing token consumption by 86% and operating at twice the speed. In contrast, manual taxonomy analysis demonstrates that MAS achieves high structural consistency (98%), resolving formatting issues observed in single-agent approaches. Autonomous planning is identified as the primary pipeline bottleneck; incorporating lightweight developer-guided plans produces the highest overall documentation quality, surpassing all the analyzed configurations.
✨ 编译论文
点「✨ 编译」开始,LLM 会按 Polaris 风格翻译并把图片/表格嵌到对应位置。结果存到浏览器 localStorage,下次访问自动加载。