
DAIN:基于动态智能体的高效协作多模态推理交互网络
DAIN: Dynamic Agent-Based Interaction Network for Efficient and Collaborative Multimodal Reasoning
📝 TLDR
多模态融合中静态混合专家架构难以满足复杂场景的自适应协作推理需求。本文提出动态代理交互网络DAIN,将多模态融合重构为多代理动态协作过程,通过上下文感知的元控制器动态调度稀疏激活的专用交互代理,并协调压缩的代理间通信以达成共识。实验在ADNI等五个基准上取得最优性能,ADNI准确率提升2.6%。该框架在保持计算效率的同时暴露了上下文相关的代理角色与协作模式,具有良好可解释性。
🧭 速览
现有基于静态混合专家的多模态融合方法缺乏自适应协作能力,难以应对复杂真实场景的推理需求。
DAIN通过上下文感知元控制器动态调度稀疏激活的专用代理,并以压缩通信促进共识,结合多目标损失联合优化准确率、代理专精化与效率。
在ADNI、MIMIC-IV等五个基准上达到最优,ADNI准确率提升2.6%,消融实验验证了动态调度与代理通信的关键作用。
DAIN证明动态多代理范式可实现高效可解释的多模态推理,为融合架构设计提供了新方向。
🆚 方法对比
DAIN (Dynamic Agent-based Interaction Network)
- 在五个基准上达到SOTA,ADNI准确率提升2.6%
- 动态稀疏激活实现计算高效且可解释
- 端到端建模协同/冗余/唯一性三种交互类型
- 骨干网络无关,适配多模态任务
- 多智能体通信带来额外调度开销
- 稀疏激活依赖Meta-Controller质量
- 未充分讨论极端模态缺失场景
Meta-Controller (上下文感知调度器)
- 按样本动态调度相关智能体子集
- 实现样本级稀疏激活提升效率
- 支持上下文依赖的可解释激活分析
- 控制器本身增加模型复杂度
- 调度策略对未见场景的泛化未验证
交互智能体与压缩通信机制
- 结构化压缩消息降低通信开销
- 动态图指导智能体间共识构建
- 智能体角色可解释便于分析
- 智能体数量为超参数需手动设定
- 压缩通信可能损失细粒度信息
多目标损失函数
- 联合优化准确率、专化与效率
- 稀疏正则化促进高效激活
- 平衡任务性能与计算成本
- 多目标权重需调参,增加训练难度
- 正则化项可能与精度目标冲突
静态MoE (基线对比方法)
- 通过条件计算分配专化参数
- 大规模实现已证明可扩展性
- 架构成熟易于实现
- 静态预定义协作结构缺乏适应性
- 专家输出聚合无动态组装机制
- 缺乏上下文感知的信息交换
PID框架 (Partial Information Decomposition)
- 提供分解信息的严格理论基础
- 区分唯一性/冗余/协同性成分
- 集成到端到端深度模型仍欠探索
- 难以直接用于多模态深度学习
MMoE (多门控混合专家)
- 用专化专家建模不同交互类型
- 支持多任务多模态场景
- 将交互建模视为预处理而非端到端
- 缺乏动态专家调度机制
LIMoE / MoE-LLaVA (多模态MoE适配)
- 将MoE扩展到视觉-语言对比学习
- 已成功应用于大视觉语言模型
- 未解决静态协作结构限制
- 缺乏智能体间动态通信能力
简单拼接/注意力融合 (早期基线)
- 实现简单计算成本低
- 注意力机制可捕获跨模态关系
- 无法显式建模复杂交互类型
- 对高阶协同信息建模能力有限
DAIN通过动态稀疏调度与智能体间压缩通信,将静态MoE的单调专家聚合升级为上下文感知的协作推理,相比PID框架实现了从理论到端到端可学习模型的跨越,较MMoE增加了动态调度与结构化通信机制,在效率与可解释性上均优于现有静态融合方法。
🔬 深度抽取
深度抽取提供:指标/数据集/算力需求/局限性/可复现性评分
📊 论文图表(共 8 张)
展开查看 8 张图
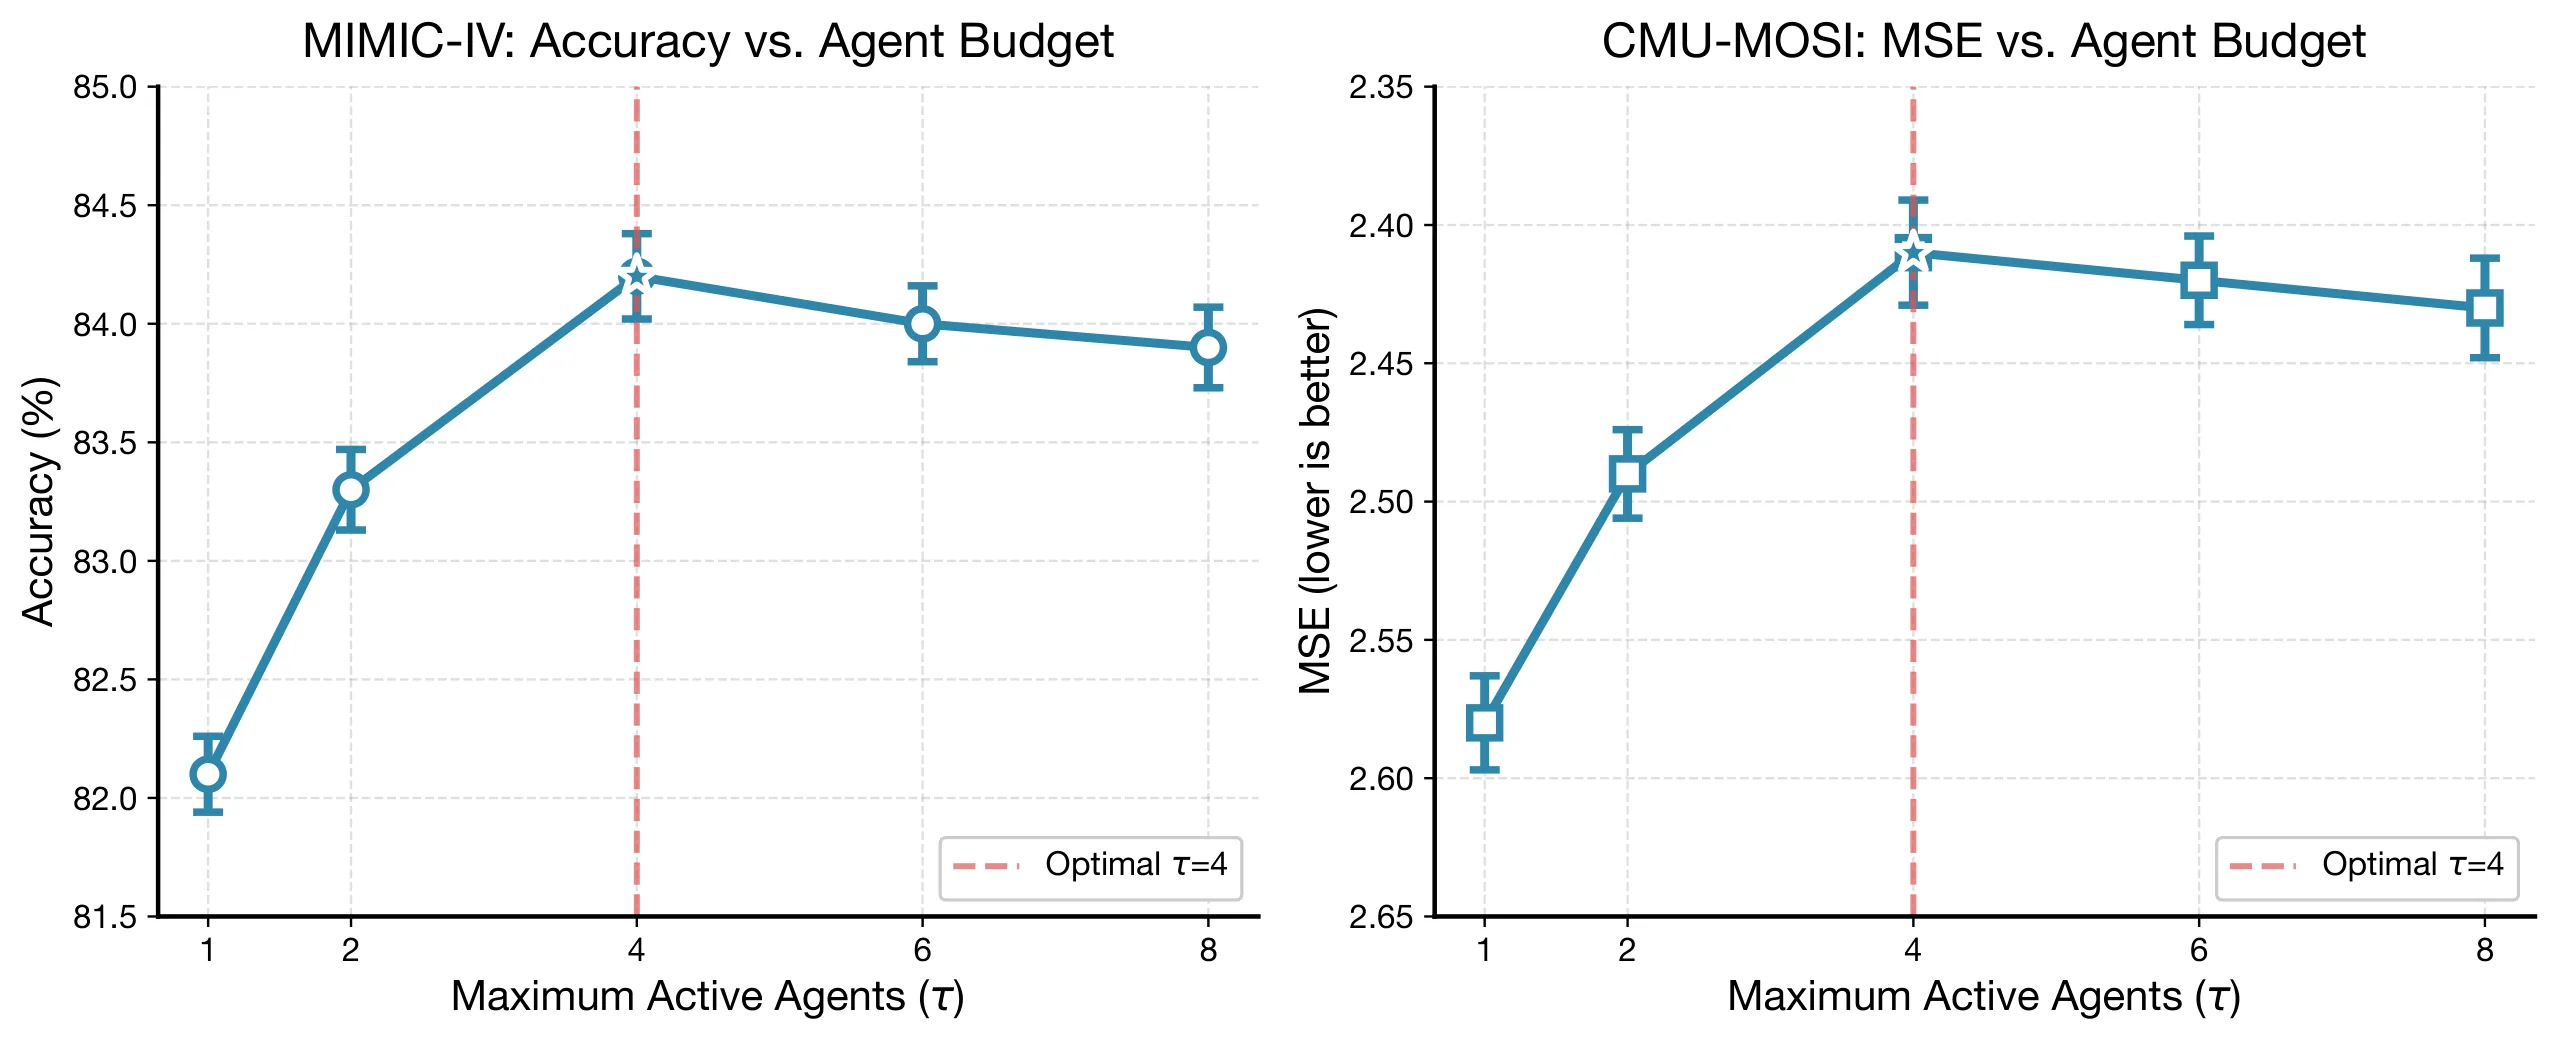
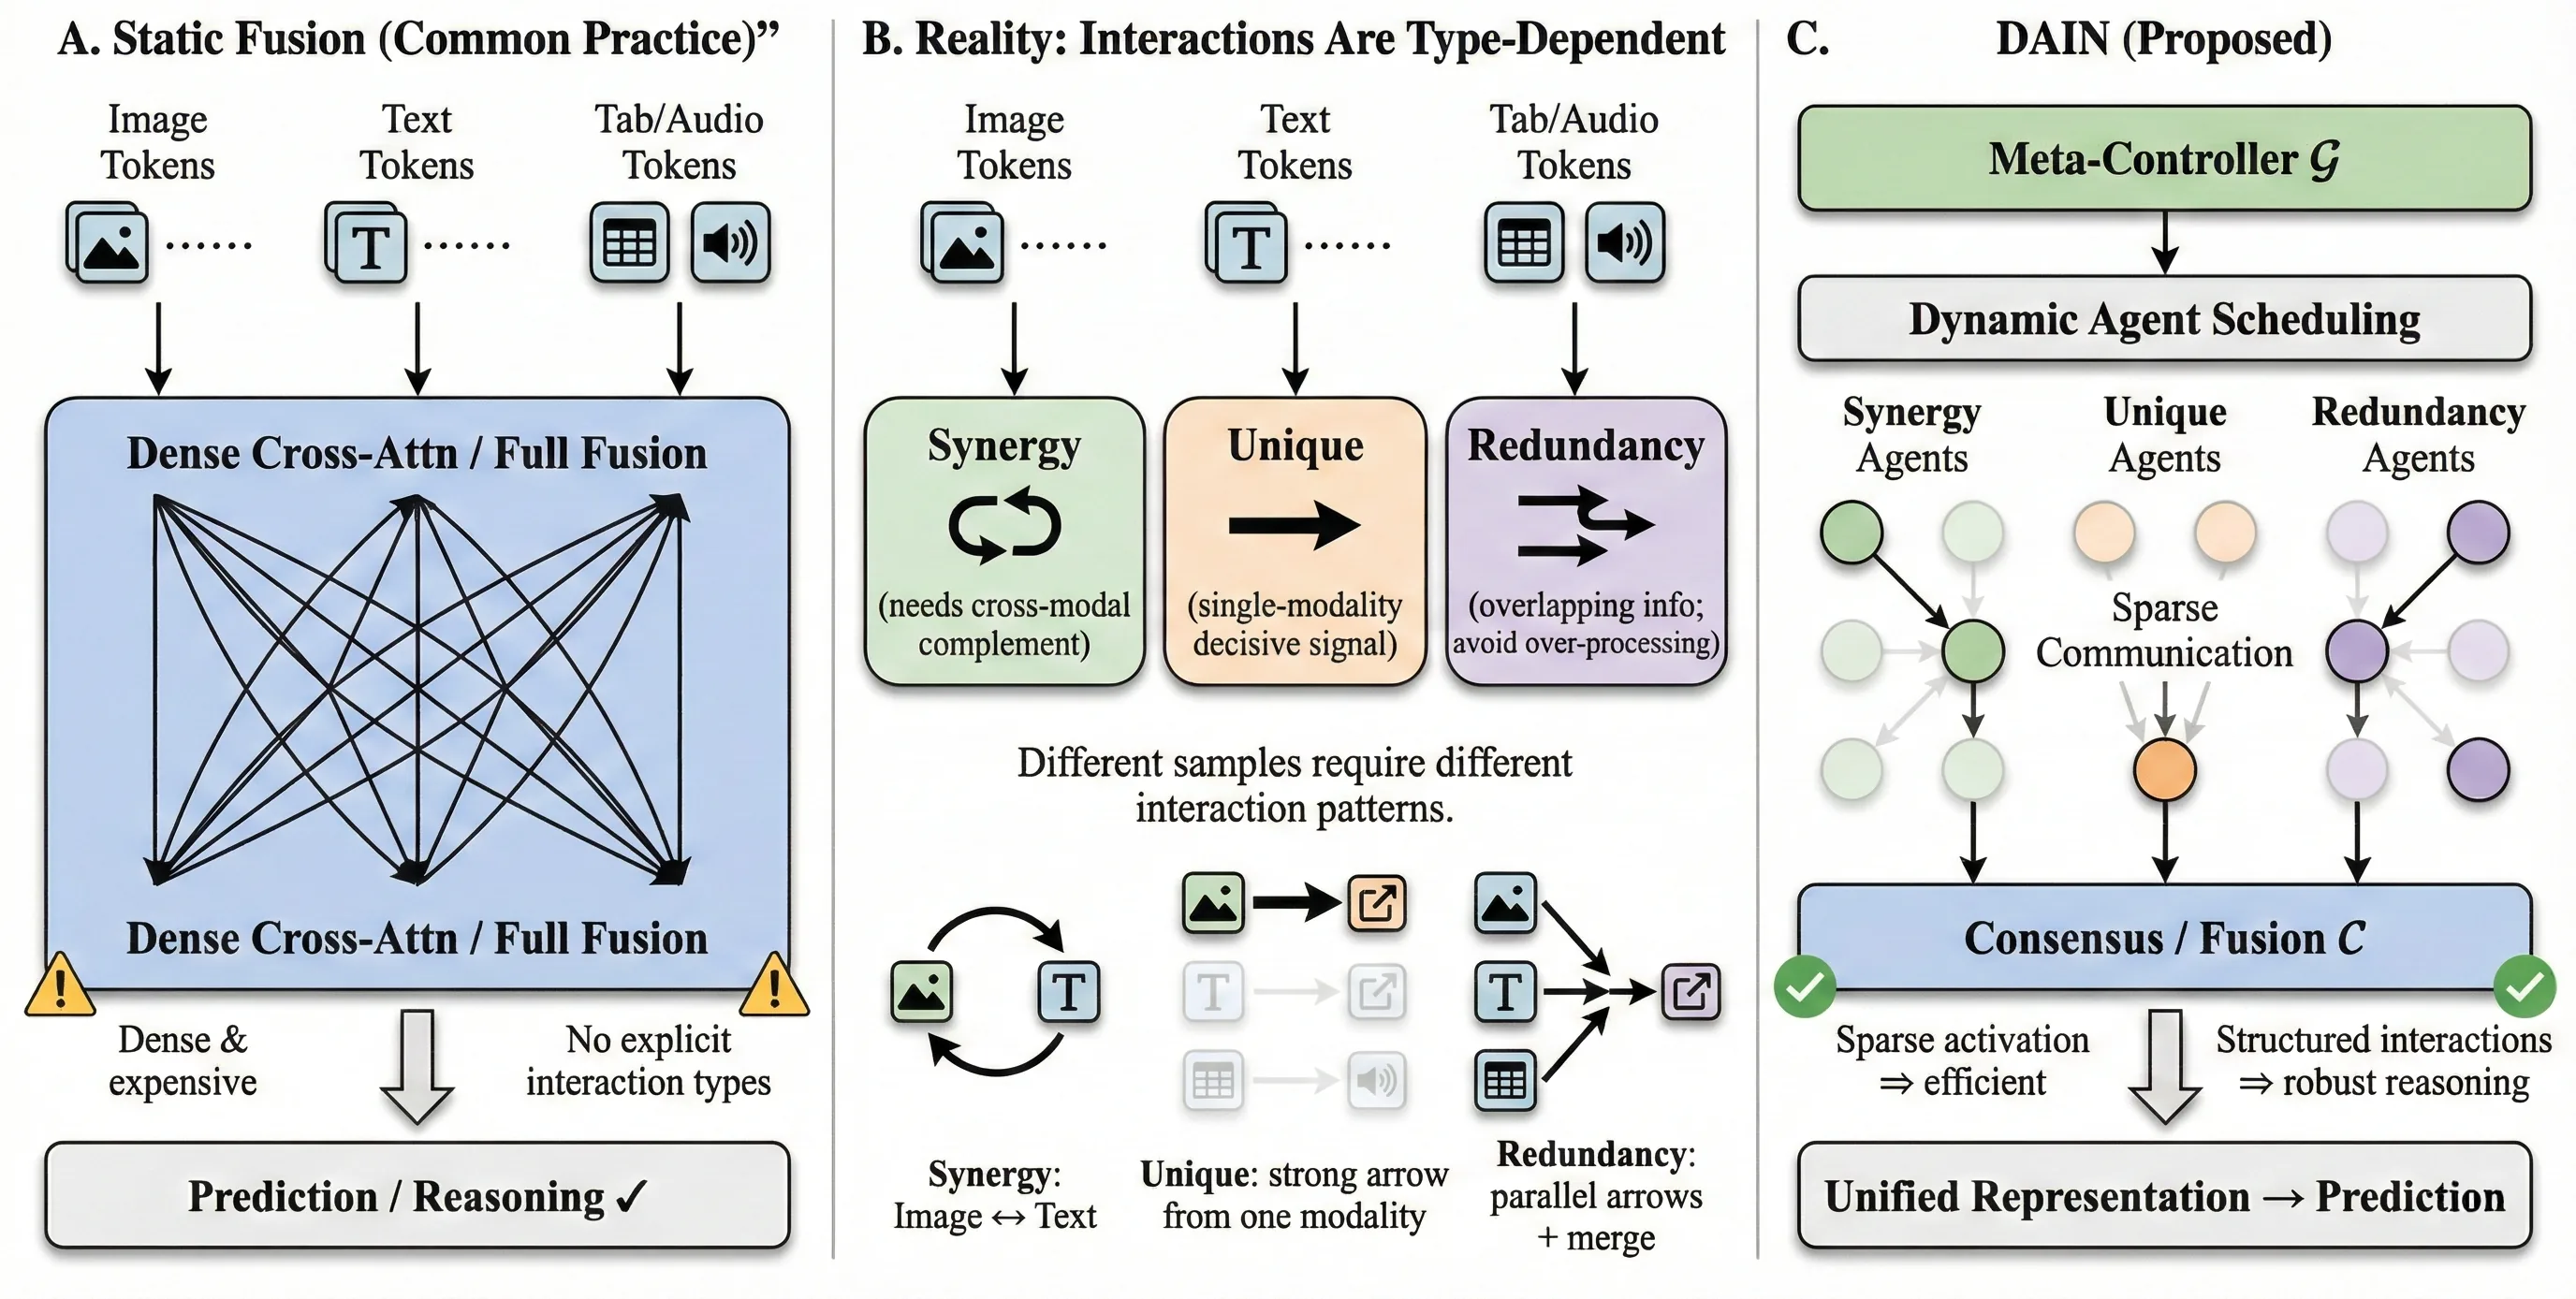
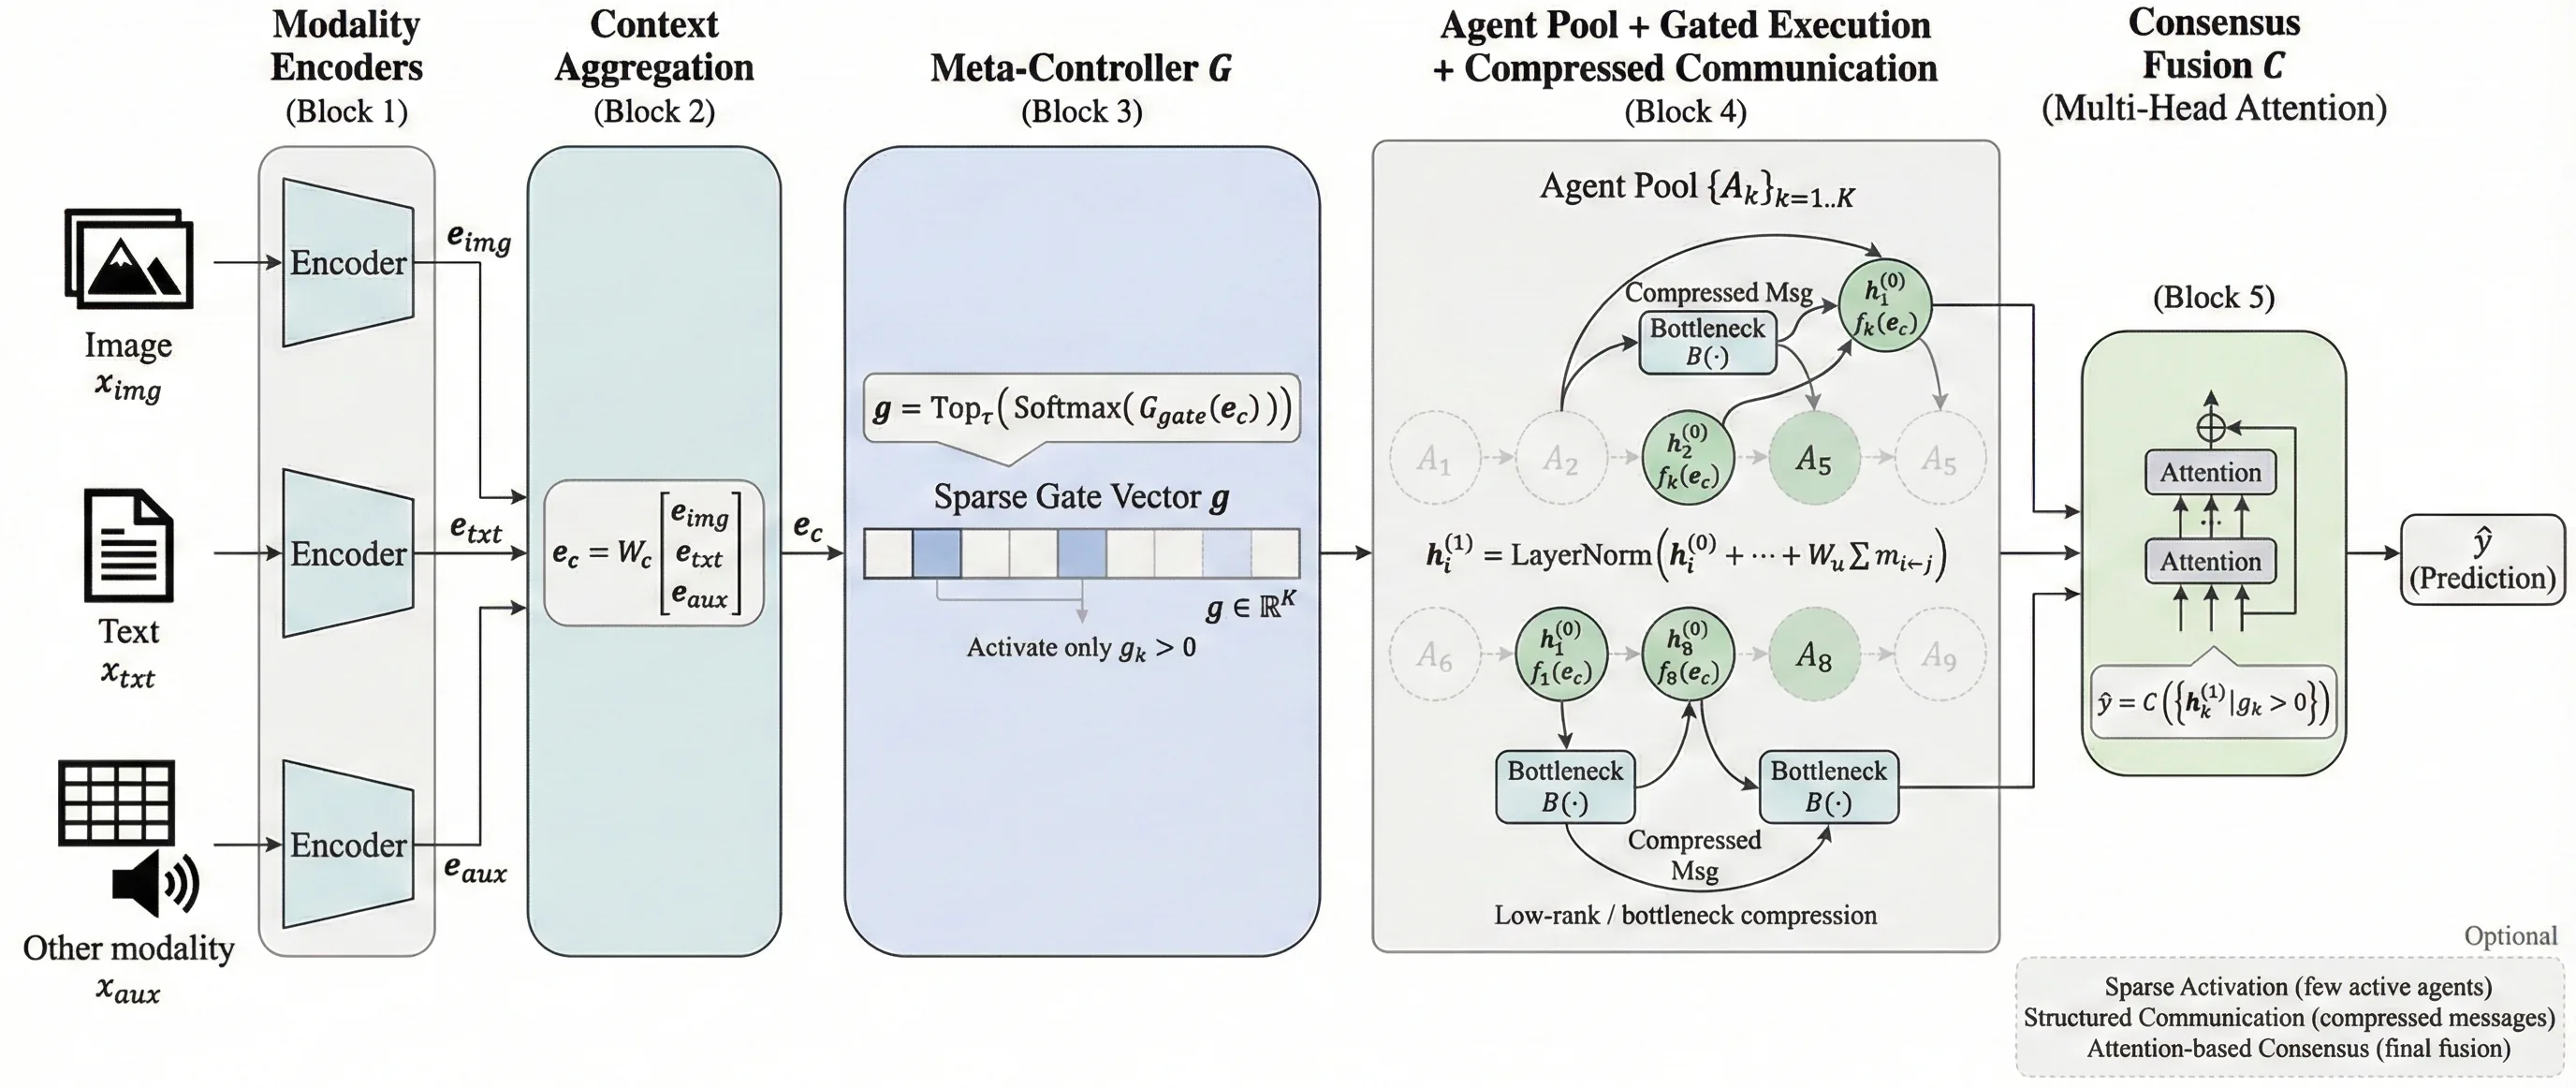
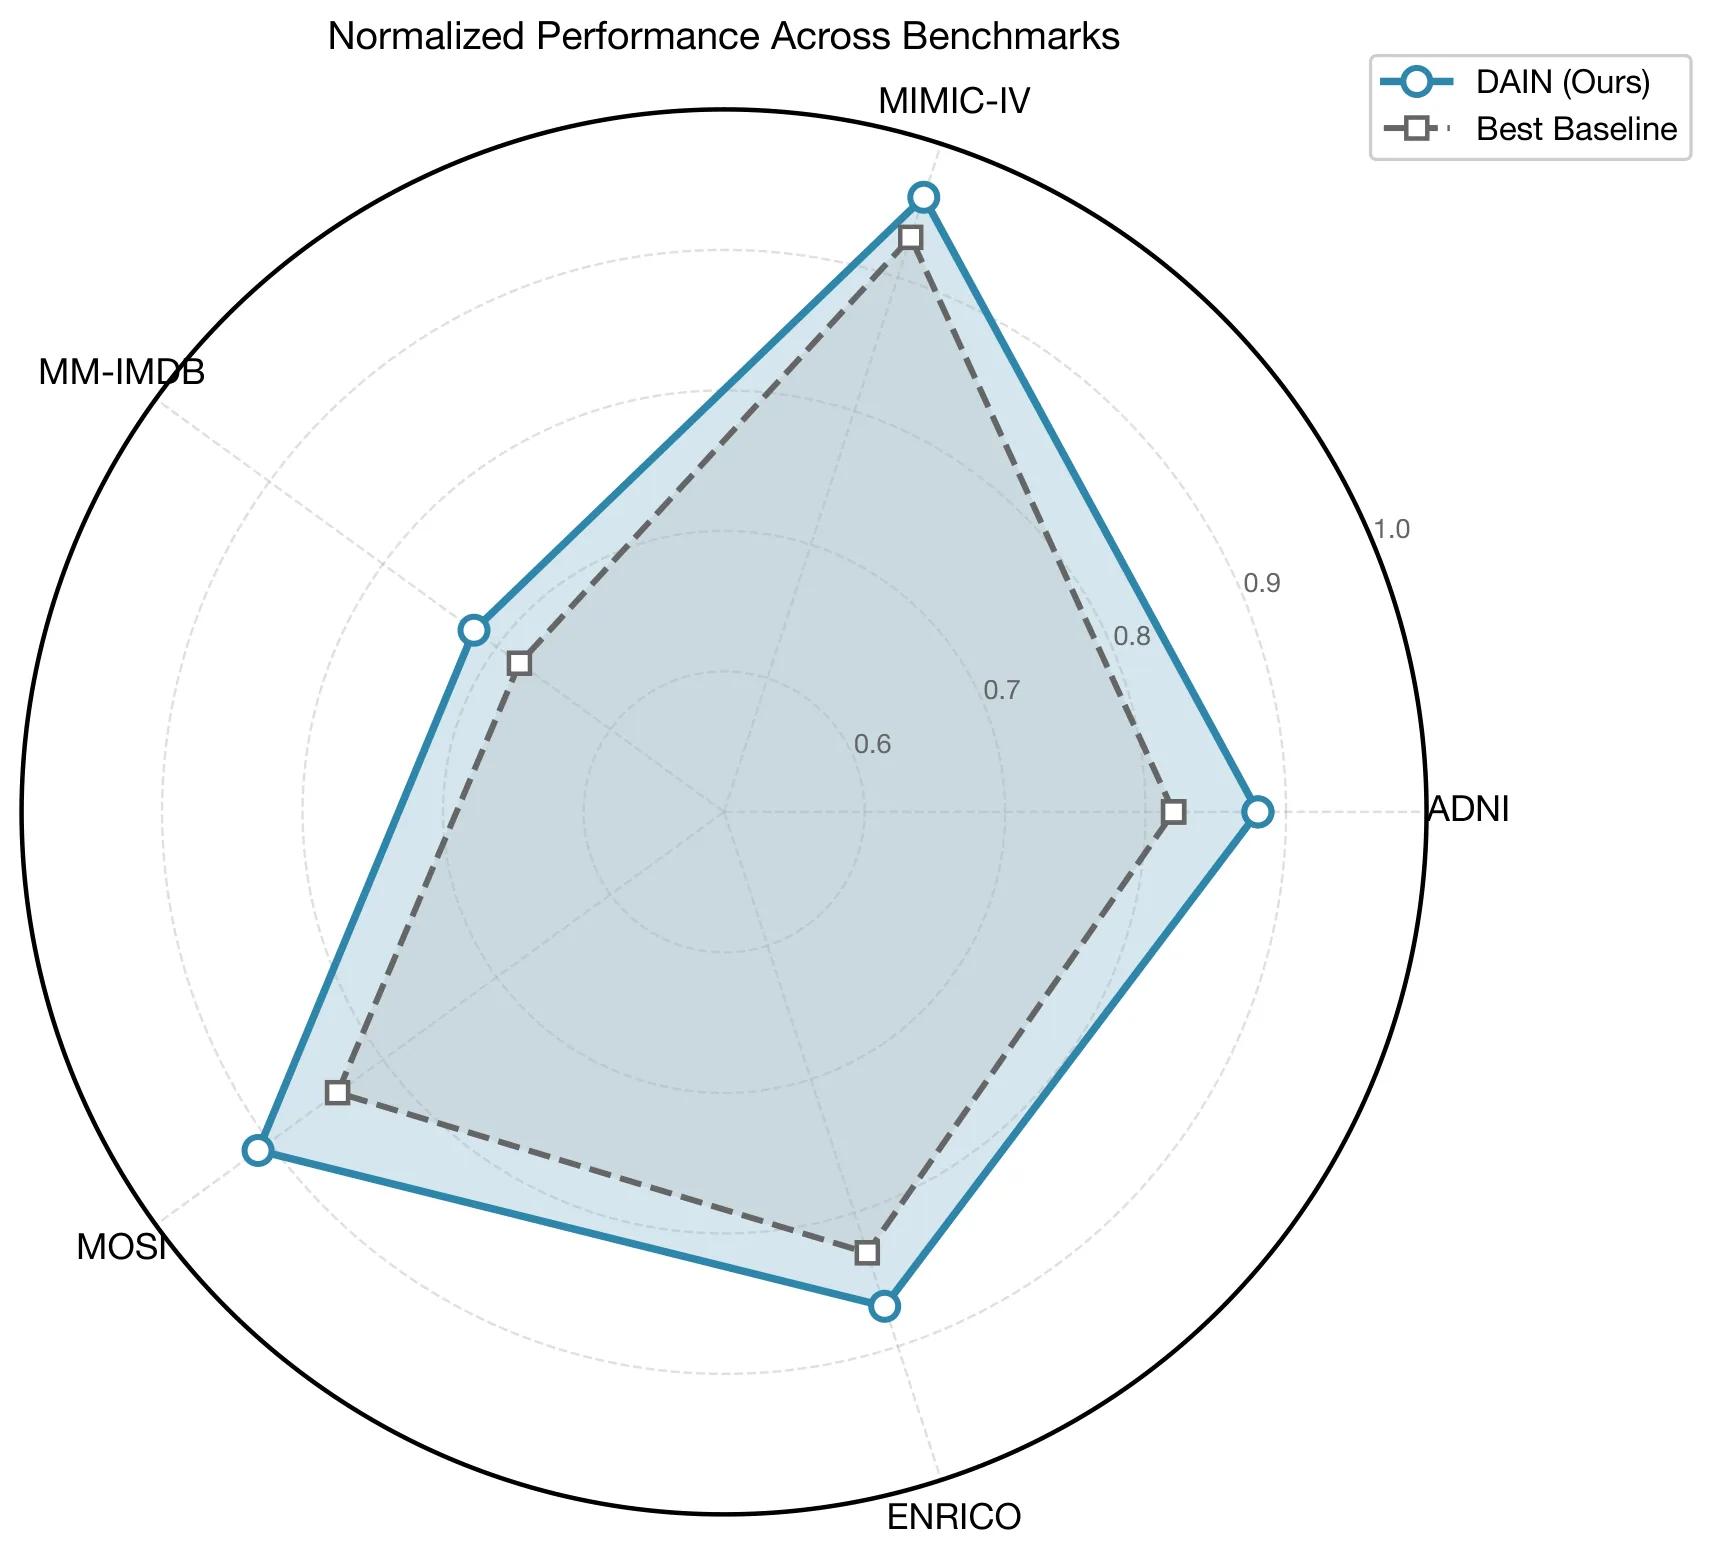
TL;DR
DAIN 提出将多模态融合从传统的静态融合范式转变为动态的多智能体协作过程,通过上下文感知的元控制器动态调度稀疏激活的专用交互智能体,并协调智能体间的压缩通信以达成共识。在 ADNI、MIMIC-IV、MM-IMDB、CMU-MOSI 和 ENRICO 五个基准数据集上的实验表明,该方法取得了新的最优性能,其中在 ADNI 数据集上准确率提升 2.6%,同时保持了良好的计算效率与可解释性。
研究背景与动机
多模态融合是现代人工智能系统的核心挑战之一,其目标是将来自不同模态(如文本、图像、语音)的信息有效整合,以支持更准确的推理与决策。当前主流的融合方法多基于 [[混合专家架构]](Mixture-of-Experts, MoE),通过将输入路由到多个并行的专家网络来实现信息处理。然而,这种静态混合架构在实际复杂应用中面临显著局限:专家的选择策略通常是预先定义或固定学习的,缺乏根据输入上下文动态调整的能力,导致系统难以适应不同场景下的差异化协作需求。
以医学诊断场景为例,ADNI 数据集涉及神经影像与临床文本的多模态整合,模型需要在不同患者的检查结果中灵活调整各信息源的权重与协作方式。静态 MoE 架构可能对所有输入样本采用相似的专家激活模式,忽略了病例间的异质性。此外,传统 MoE 的专家之间往往缺乏显式的通信机制,难以实现深层次的协作推理。这种「各自为战」的模式不仅限制了模型的表达能力,也使得决策过程难以解释——当模型给出诊断建议时,我们很难理解各个专家是如何相互协商并最终达成共识的。
DAIN 的核心动机正是解决这一困境:如何让多模态融合系统像一支默契的团队一样,根据具体问题动态调整成员分工,并通过有效通信达成最优决策。论文将这一问题重新建模为 [[多智能体协作]] 过程,引入了动态调度的交互智能体取代静态专家,为自适应协作推理开辟了新路径。
方法
DAIN 的设计理念建立在对 [[稀疏激活]] 机制与多智能体通信的深度整合之上。整体框架由三个核心组件构成:上下文感知的元控制器、专用交互智能体池,以及压缩的智能体间通信模块。
元控制器的设计是 DAIN 的核心创新点。不同于传统 MoE 中简单的路由函数,元控制器扮演着「团队协调者」的角色。它以当前输入的上下文嵌入为输入,输出对各交互智能体的激活概率。与传统方法的关键区别在于:元控制器的决策不仅考虑输入的特征表示,还充分编码了当前任务的需求与上下文情境信息。这种设计使得同一个输入样本在不同任务目标下可能触发完全不同的智能体组合。例如,在进行疾病分类时,元控制器可能优先激活专注于特征提取的智能体;而在进行风险预测时,则可能更强调跨模态关联分析类智能体的参与。元控制器的数学形式可表示为:
其中 为激活向量, 为 softmax 函数, 编码了输入的上下文信息。为了保证效率,DAIN 采用稀疏激活策略——每个样本仅激活少数关键智能体,避免了全量激活带来的高昂计算成本。
交互智能体池由多个专用但功能有重叠的智能体组成。每个智能体负责处理特定类型的多模态交互任务,如跨模态注意力计算、模态内特征精炼、时序关系建模等。重要的是,这些智能体并非孤立运作,而是通过压缩的通信机制相互交换信息。论文设计了基于注意力机制的通信协议,每个智能体在接收来自其他智能体的信息时,会根据当前上下文对其重要性进行加权,从而实现「选择性倾听」。
共识达成机制是 DAIN 的另一关键创新。在多轮交互后,所有智能体的输出被汇聚并送入共识层,通过加权平均或更复杂的聚合方式生成最终决策。这种设计使得最终输出并非单一智能体的判断,而是整个「团队」协商后的集体智慧。共识层的权重同样由元控制器动态确定,进一步增强了系统的适应性。
DAIN 的训练采用 [[多目标优化]]策略,损失函数同时包含任务性能项、智能体专门化正则项和通信效率正则项:
专门化正则项鼓励不同智能体发展差异化的功能专长,避免功能冗余;通信效率正则项则控制智能体间的通信开销,确保系统保持计算效率。这种多目标平衡使得 DAIN 在性能与效率之间取得了良好权衡。
实验与结果
论文在五个多样化的基准数据集上进行了全面评估,覆盖医学诊断(ADNI、MIMIC-IV)、情感分析(CMU-MOSI)、多模态电影理解(MM-IMDB)以及新提出的 ENRICO 数据集。这种跨领域的评估设计充分验证了 DAIN 的通用性与鲁棒性。
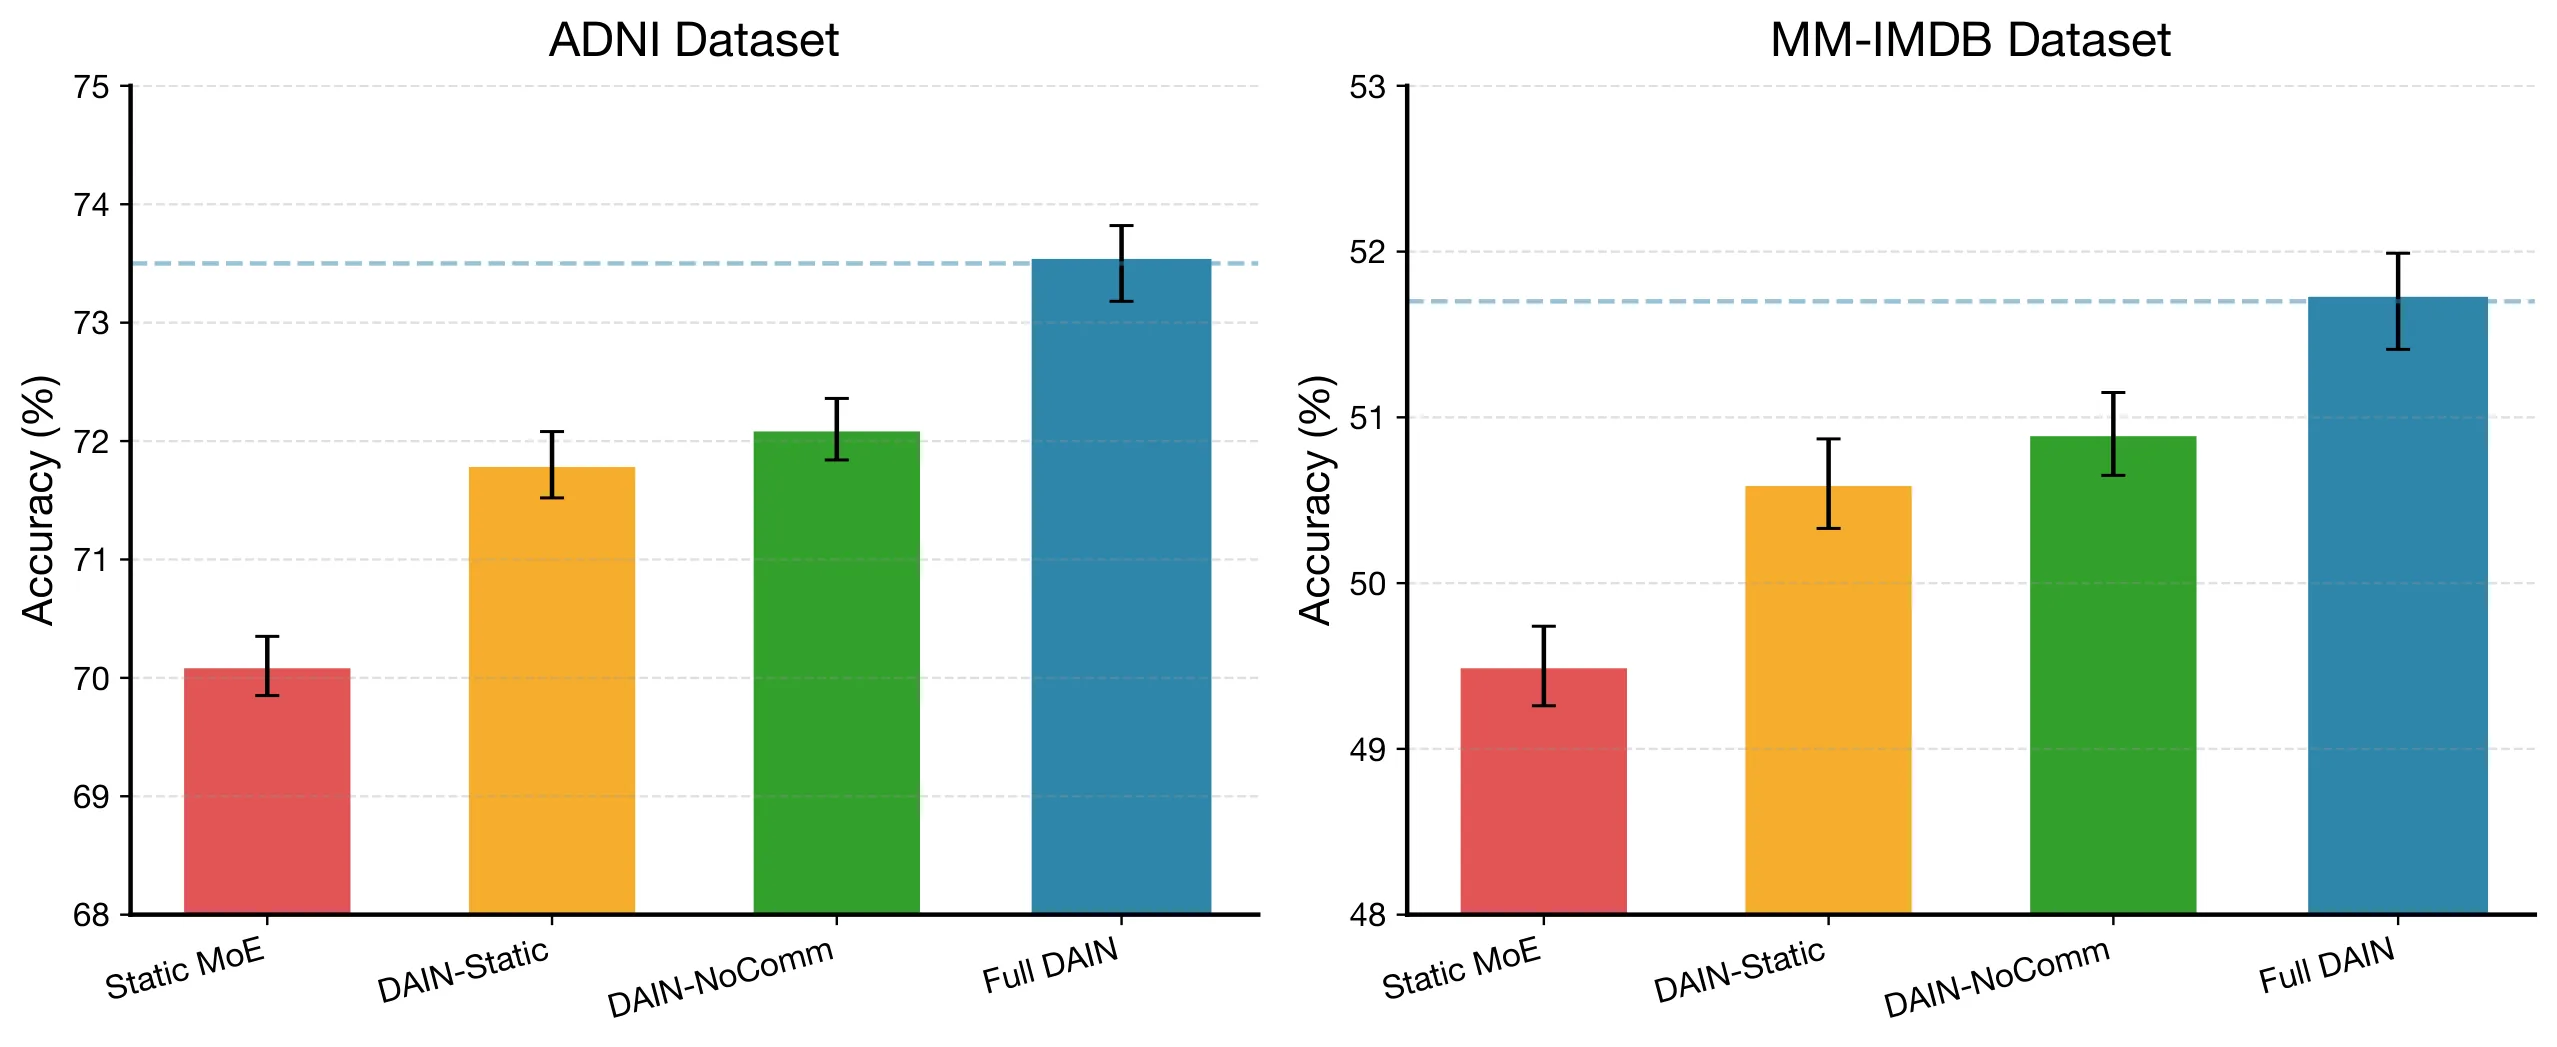
在 ADNI 数据集上,DAIN 实现了 2.6% 的准确率提升,将阿尔茨海默病早期诊断的准确率推向新高度。这一提升在医学应用场景中具有重要的临床意义。消融实验进一步揭示了动态调度与智能体通信各自的贡献:移除动态调度机制后,性能下降约 1.8%;若进一步取消智能体间通信,性能再降 1.2%。这表明两个组件相互补充、缺一不可。
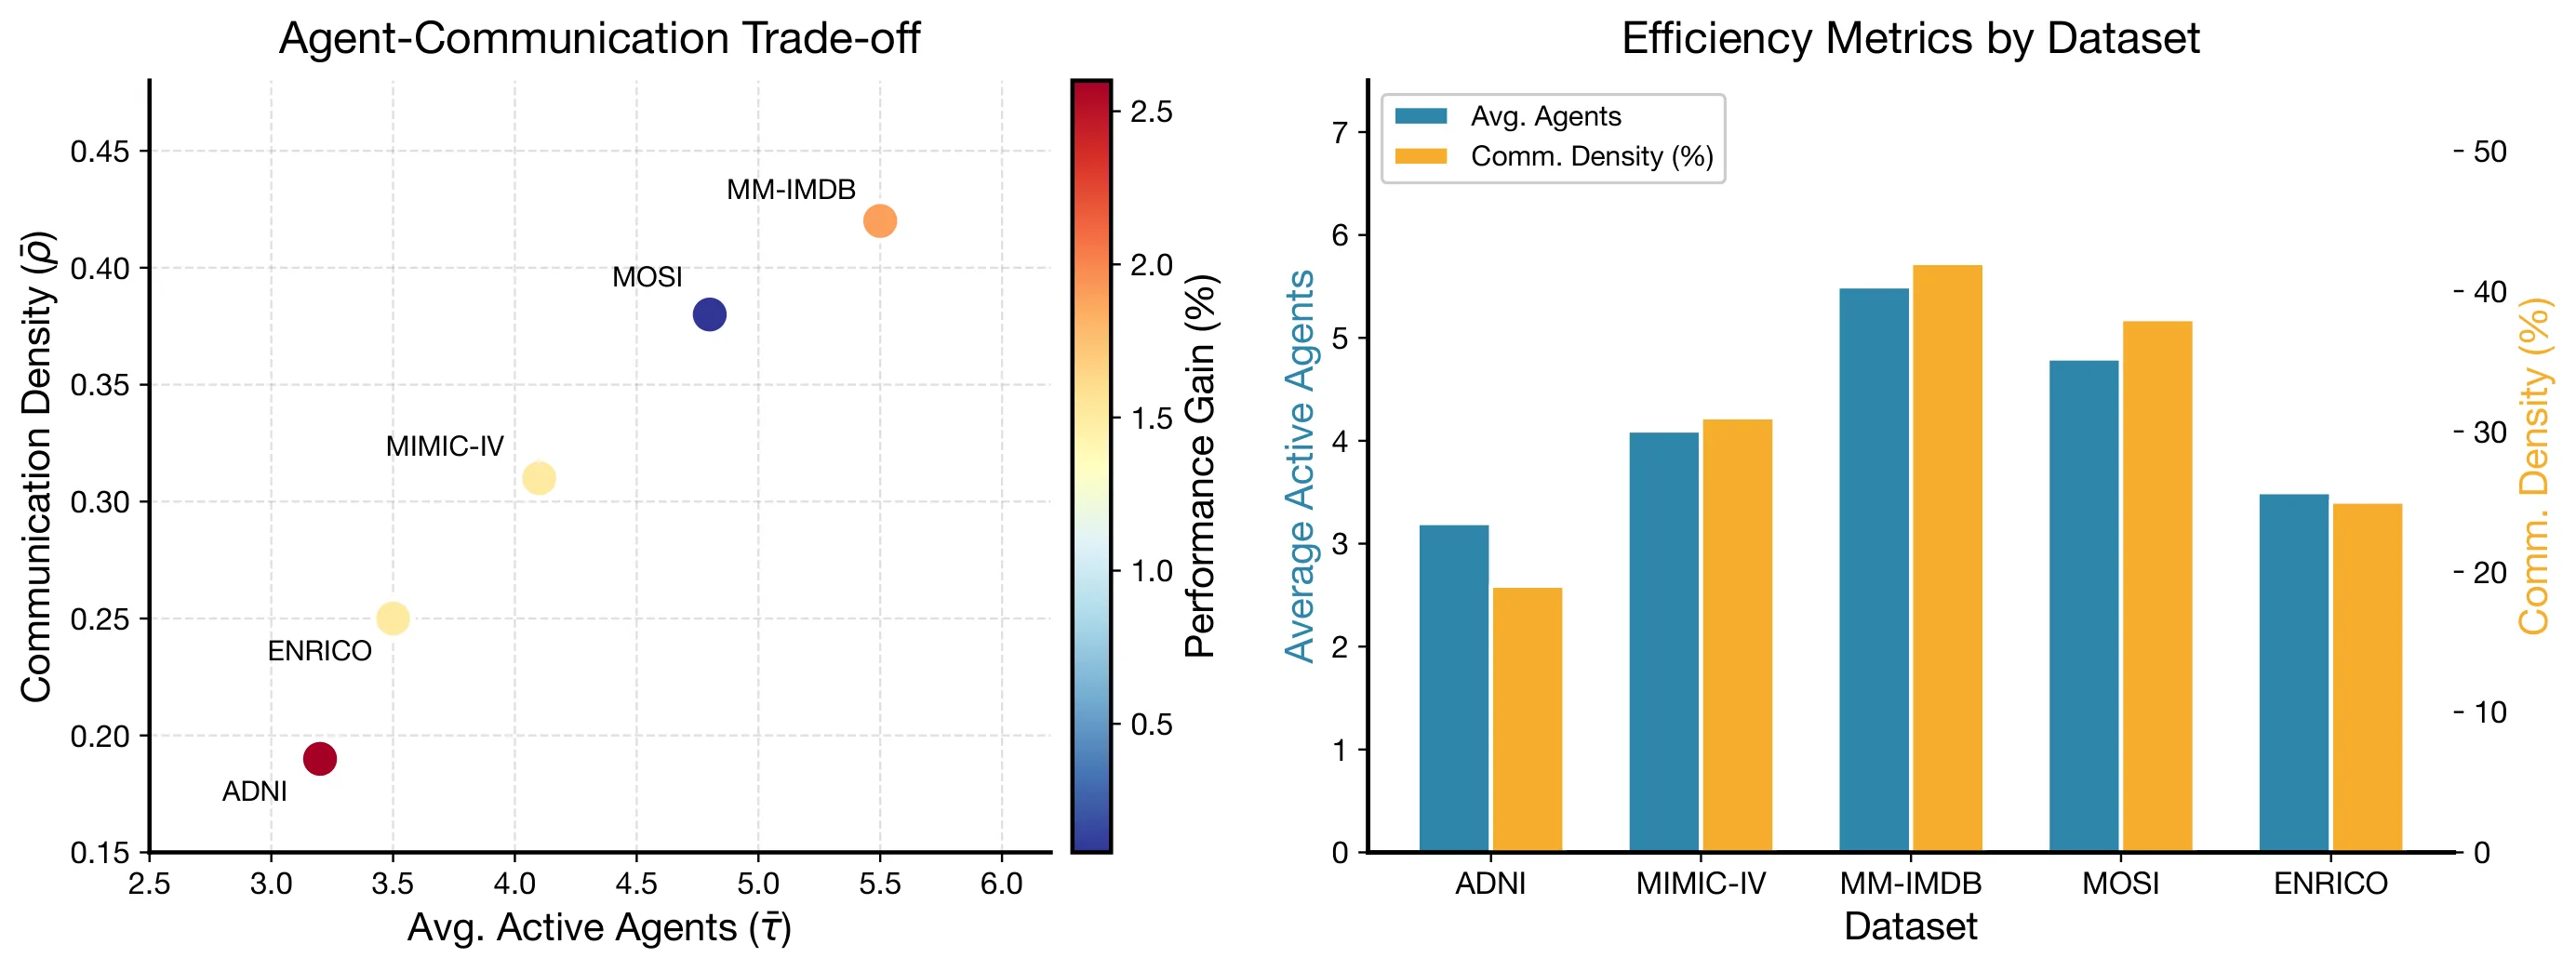
值得注意的是,DAIN 在提升性能的同时保持了出色的计算效率。由于采用样本级别的稀疏激活,每个输入仅激活少量相关智能体,其参数量与计算成本与全量激活的静态 MoE 相比显著降低。论文报告的推理延迟数据显示,DAIN 在高端 GPU 上的推理速度与轻量级模型相当,证明了动态调度策略在效率层面的可行性。
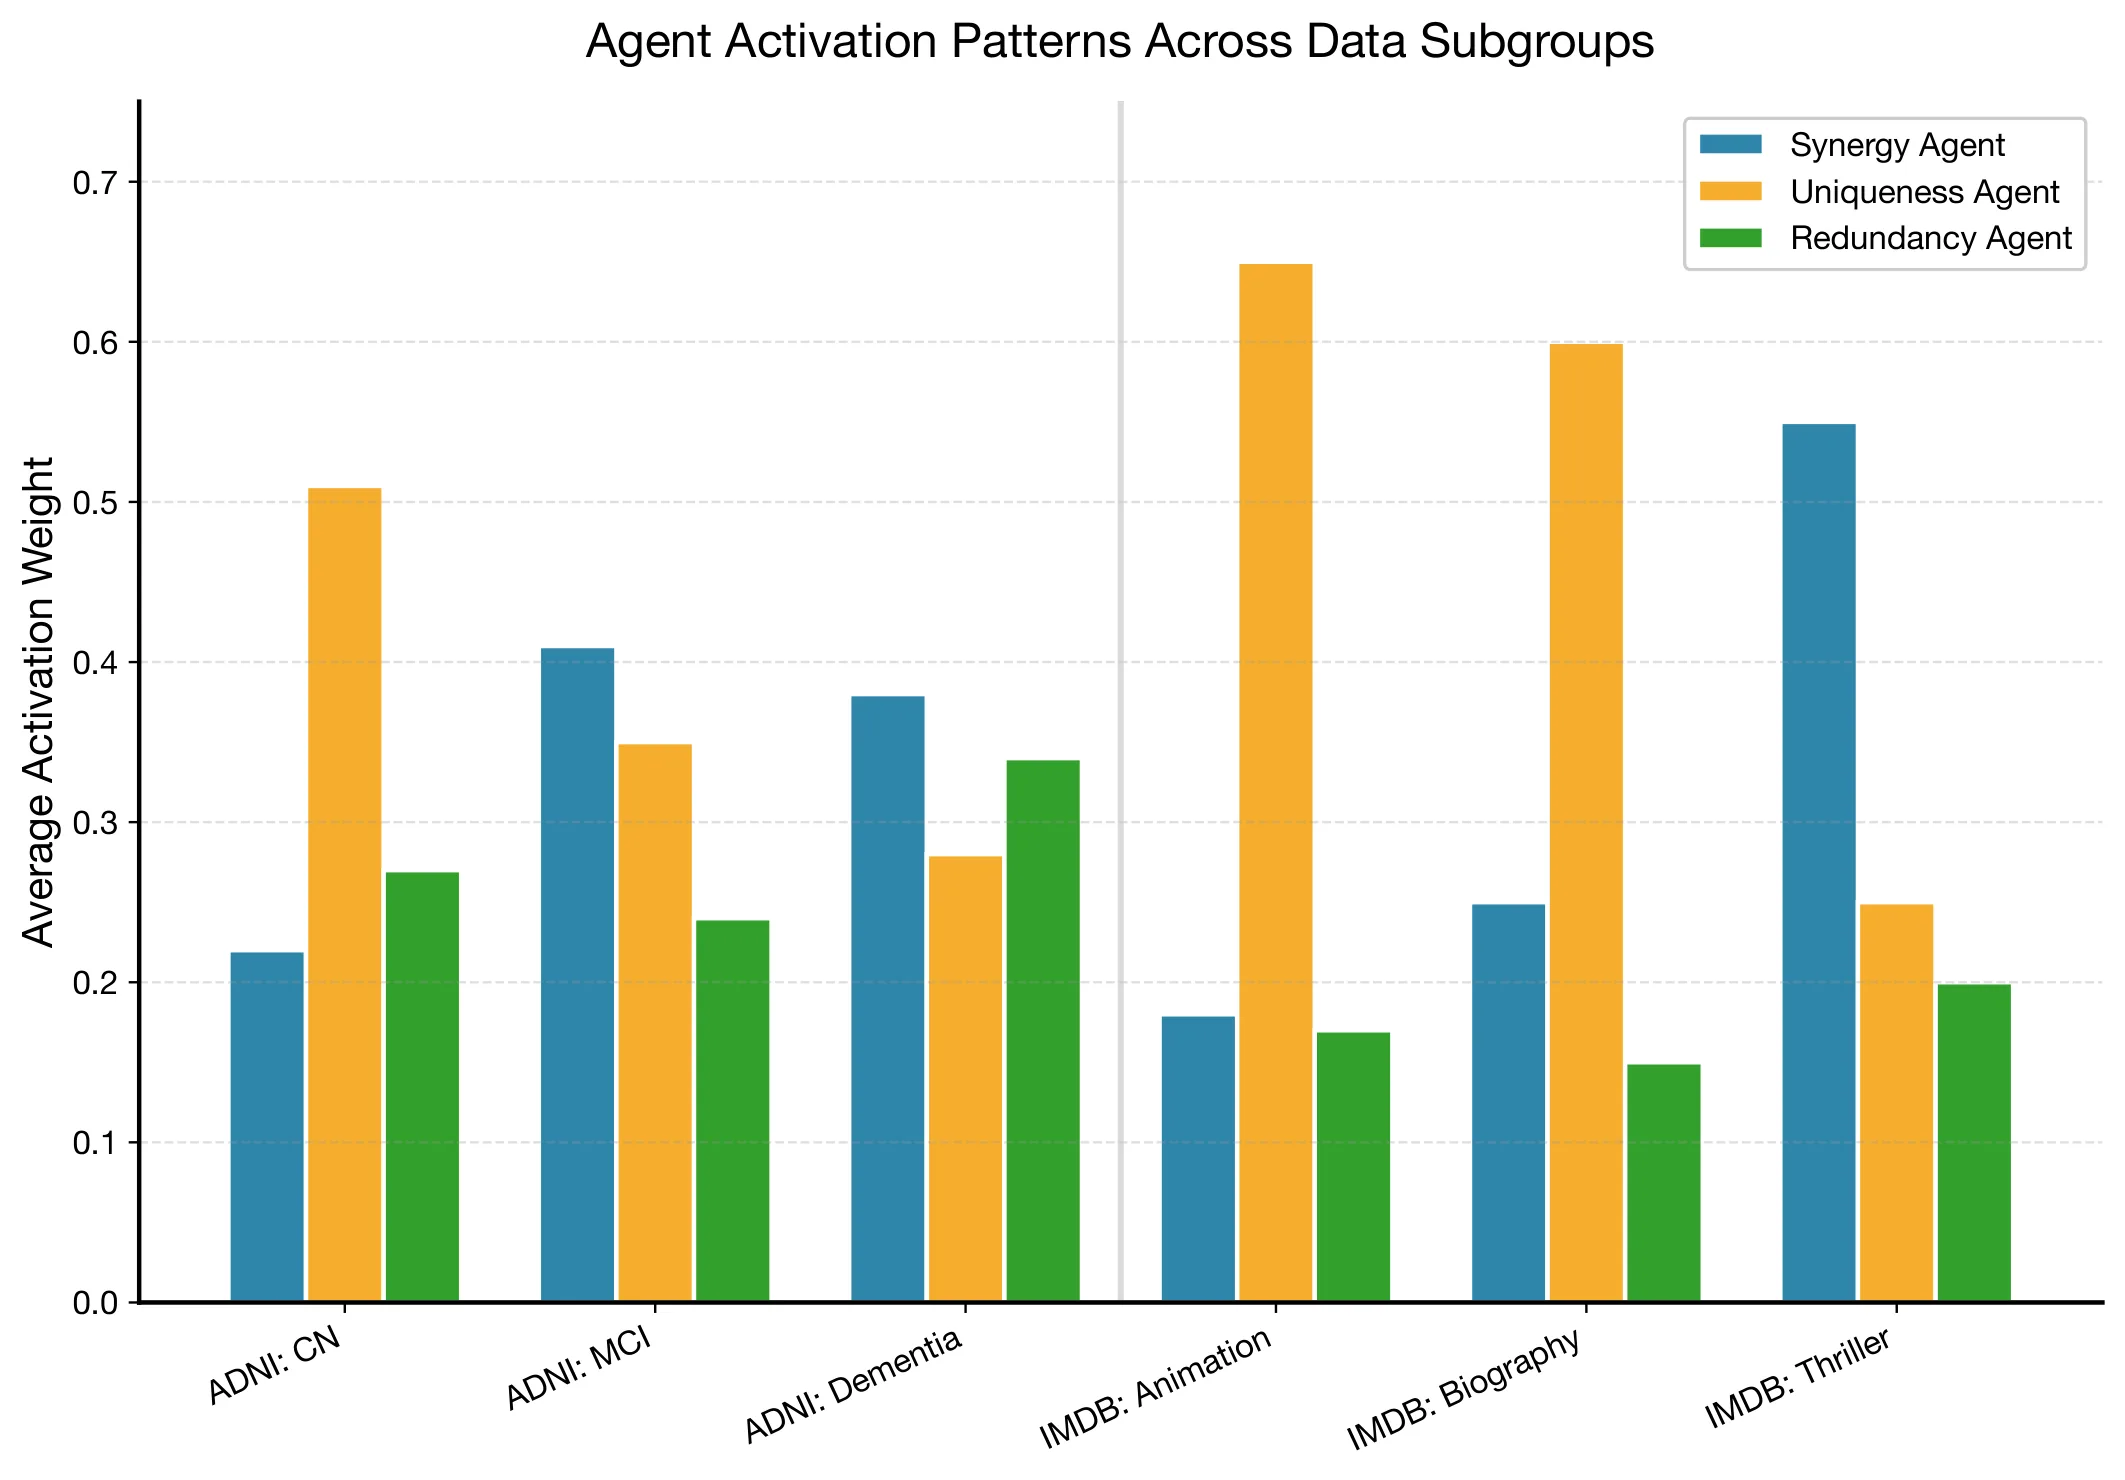
可解释性是 DAIN 的另一显著优势。通过分析元控制器的激活向量与智能体间的通信模式,研究者可以直观地观察到针对不同输入样本,各个智能体承担的角色与相互协作的方式。这种 [[可解释性]] 对于医学等高风险应用场景至关重要——医生可以审视模型的决策依据,而非仅依赖黑箱输出。
讨论与可借鉴点
DAIN 成功地将多模态融合重新定义为动态协作过程,为该领域提供了一种新的研究范式。其设计哲学——通过稀疏激活与显式通信实现自适应协作——对其他需要动态资源调配的深度学习任务同样具有启发意义。
然而,当前工作仍存在一些局限。首先,元控制器的决策过程虽然可解释,但其内部机制的透明度仍有提升空间——如何更清晰地量化各因素对最终决策的贡献是未来方向。其次,DAIN 的智能体池大小与结构需要人工设定,自动化搜索最优配置值得探索。此外,智能体专门化与通信效率之间的平衡仍依赖手动调参,更自适应的正则化策略可能带来进一步提升。
对于从事多模态学习与 [[多智能体系统]] 研究的研究者而言,DAIN 提供了几点可借鉴的设计思路:将静态架构动态化是突破性能瓶颈的有效途径;稀疏激活不仅是效率优化手段,更是实现功能专门化的天然正则;显式通信机制可以弥补隐式融合的表达能力不足。这些经验或可为后续研究提供有益参考。
摘要
当前的多模态融合方法,尤其是基于静态专家混合(Mixture-of-Experts, MoE)架构的方法,常常难以提供复杂现实应用所必需的自适应且高效的协作推理能力。本文提出基于动态智能体的交互网络(Dynamic Agent-based Interaction Network, DAIN),将多模态融合重新建模为一个动态的多智能体协作过程。DAIN 采用上下文感知的元控制器(Meta-Controller),动态调度专用交互智能体的稀疏激活,并协调压缩的智能体间通信以达成共识。该框架由多目标损失函数驱动,通过稀疏激活与通信正则化联合优化任务准确性、智能体专门化以及运行效率。在 ADNI、MIMIC-IV、MM-IMDB、CMU-MOSI 和 ENRICO 五个多样化的基准数据集上的综合评估确立了 DAIN 作为新的最先进方法的地位,带来了显著的性能提升,其中包括在 ADNI 上获得 2.6% 的准确率提升。消融研究验证了动态调度与智能体通信均不可或缺。此外,DAIN 通过揭示上下文相关的智能体角色与协作模式,提供了更强的可解释性,同时凭借样本级别的稀疏智能体激活保持计算效率。本文的工作展示了基于动态智能体范式在多模态推理任务中的良好前景。
Abstract
Current multimodal fusion approaches, particularly those based on static Mixture-of-Experts (MoE) architectures, often struggle to provide the adaptive and efficient collaborative reasoning required by complex real-world applications. We introduce the Dynamic Agent-based Interaction Network (DAIN), which reconceptualizes multimodal fusion as a dynamic, multi-agent collaborative process. DAIN employs a context-aware Meta-Controller that dynamically schedules sparse activation of specialized interaction agents and orchestrates compressed inter-agent communication for consensus-building. The framework is guided by a multi-objective loss function that jointly optimizes task accuracy, agent specialization, and operational efficiency through sparse activation and communication regularization. Comprehensive evaluations across five diverse benchmarks -- ADNI, MIMIC-IV, MM-IMDB, CMU-MOSI, and ENRICO -- establish DAIN as a new state-of-the-art, delivering significant performance improvements including a 2.6\% accuracy gain on ADNI. Ablation studies verify the critical roles of both dynamic scheduling and agent communication. Furthermore, DAIN offers enhanced interpretability by exposing context-dependent agent roles and collaboration patterns while maintaining computational efficiency through sample-wise sparse agent activation. Our work demonstrates the promise of dynamic, agent-based paradigms for multimodal reasoning.
✨ 编译论文
点「✨ 编译」开始,LLM 会按 Polaris 风格翻译并把图片/表格嵌到对应位置。结果存到浏览器 localStorage,下次访问自动加载。